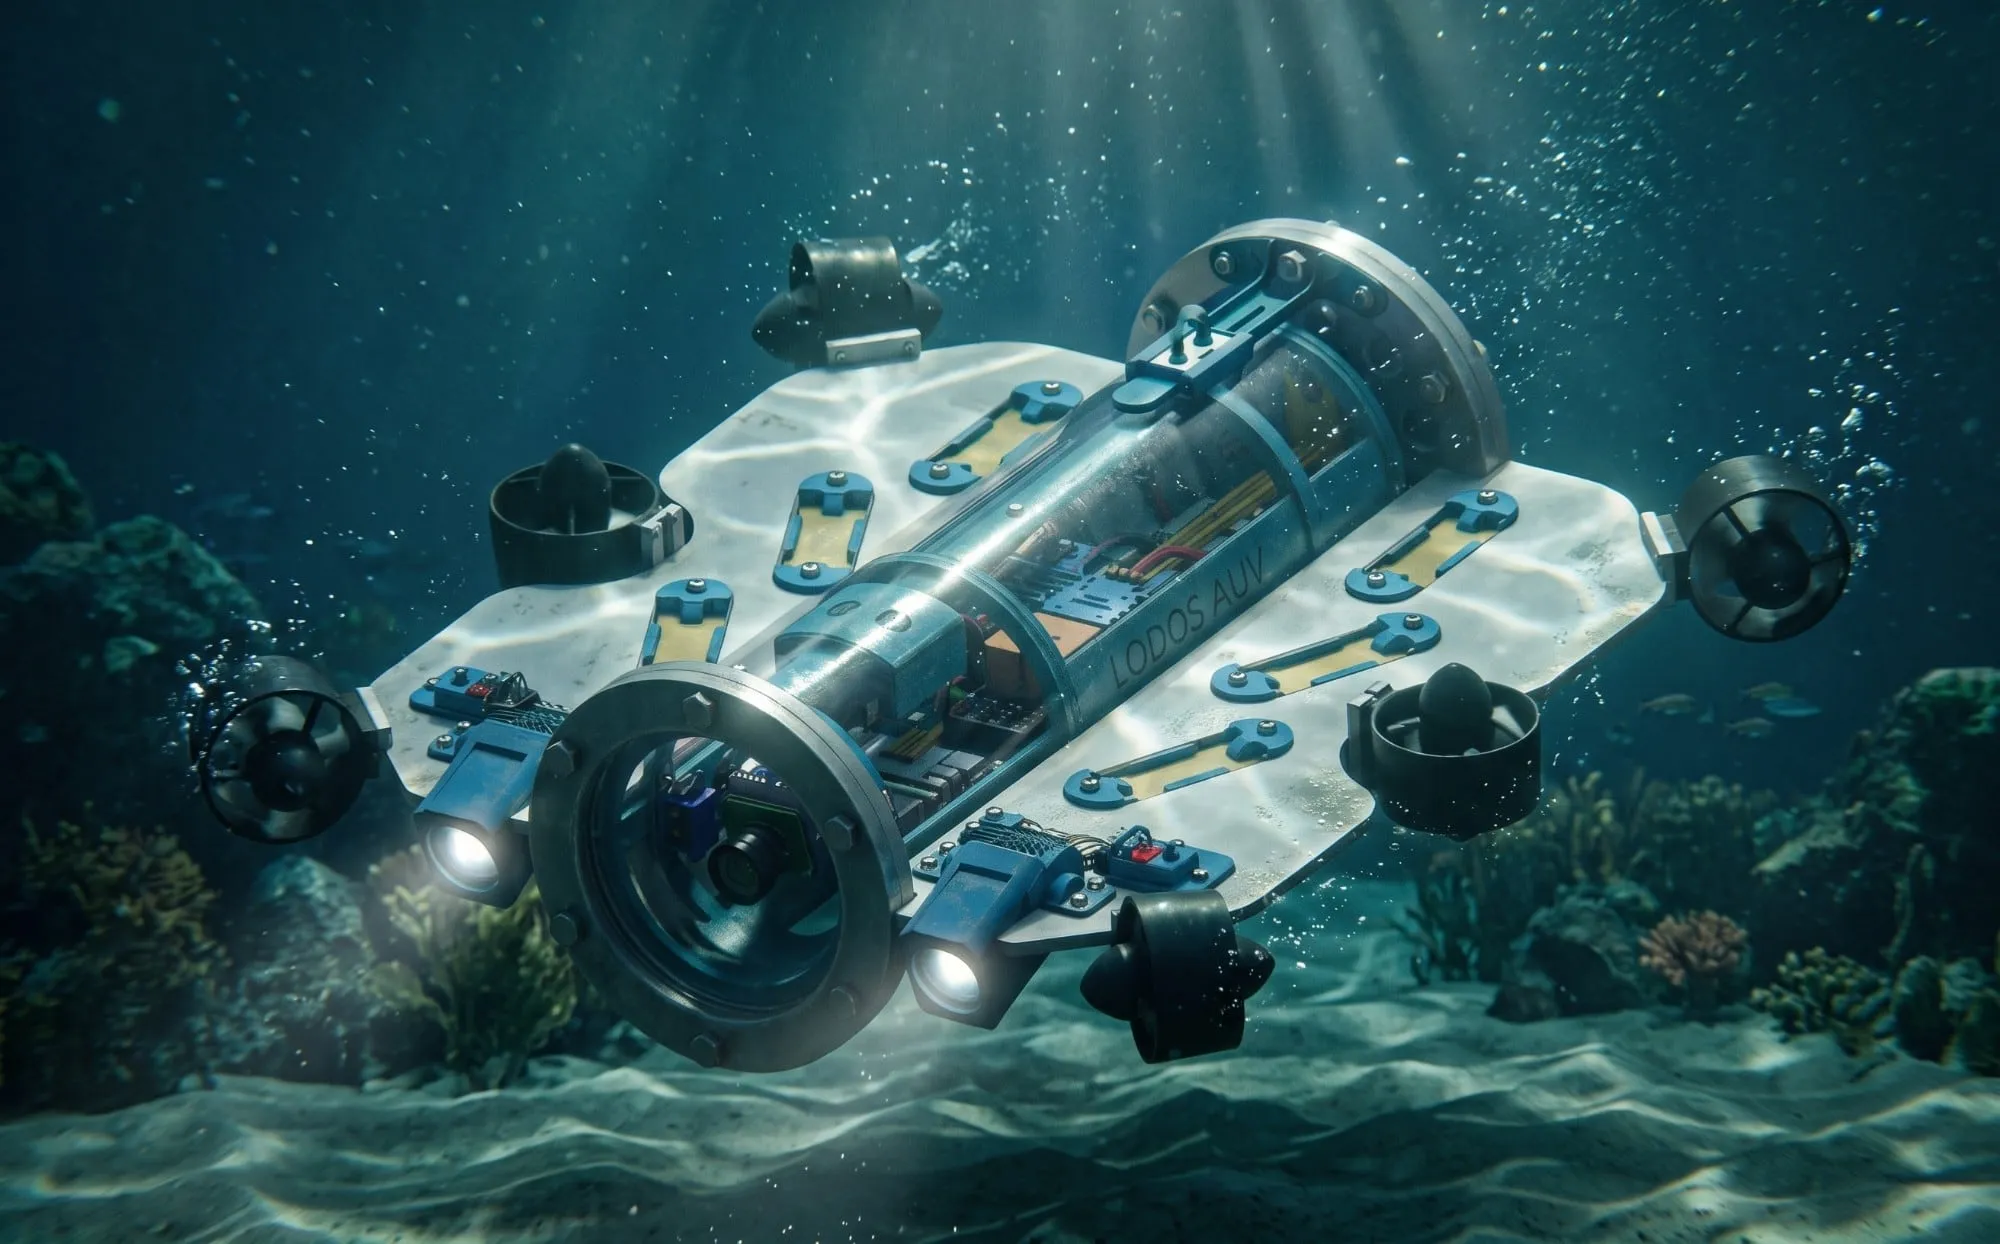
SolidWorks montajından · kaydırdıkça döner
 Araç
Suyun altında
kendi kararını veren araç.
- BeyinJetson Orin Nano · YOLOv8 hedef tespiti
- OtopilotCube Orange+ · ArduSub
- AğGigabit switch · canlı video ve telemetri
- İtki6 itici motor
- Derinlik30 m için tasarlandı
Biz kimiz?
Afyon Kocatepe Üniversitesi'nde Mekatronik ve Elektrik-Elektronik Mühendisliği okuyan dört kişilik bir takımız. Mekanik tasarımı, elektroniği, yazılımı ve kontrolü bir araya getiriyoruz. Teknofest için kurduğumuz ekipte su altı otonom sistemlerinde yerli ve yenilikçi çözümler geliştiriyoruz. Tasarımlarımızı tahmine değil; SolidWorks'te ölçüye, termal analize ve teste dayandırıyoruz.
- Ekip üyesi
- 4
- İtici motor
- 6
- Tasarım derinliği
- 30 m
- Mekanik Tasarım · Gömülü Sistemler
Said Elden
Mekatronik Mühendisliği
Sistem mimarisini kurar; mekanik tasarımı, kontrol kartlarını ve sensör entegrasyonunu yürütür.
- Yazılım · Otonom Kontrol
Muhammed Tayyip Ergün
Mekatronik Mühendisliği
Otonom görev algoritmaları, veri işleme ve karar verme mekanizmaları üzerinde çalışır.
- Elektronik · Sensörler
Mustafa Özyar
Elektrik-Elektronik Mühendisliği
Sensörlerin seçimini, kalibrasyonunu ve araç içi telemetri altyapısını kurar.
- İmalat · Elektronik
Nail Başyiğit
Mekatronik Mühendisliği
Mekanik ve elektronik parçaların üretimini, montajını ve kablolamasını yapar.
Gövdenin içinde
neler var?
Her parçayı SolidWorks'te ölçüye göre tasarladık. İç haznede soğutmadan kablolamaya, sigortadan sızıntı algılamaya kadar her sistemin bir nedeni var.
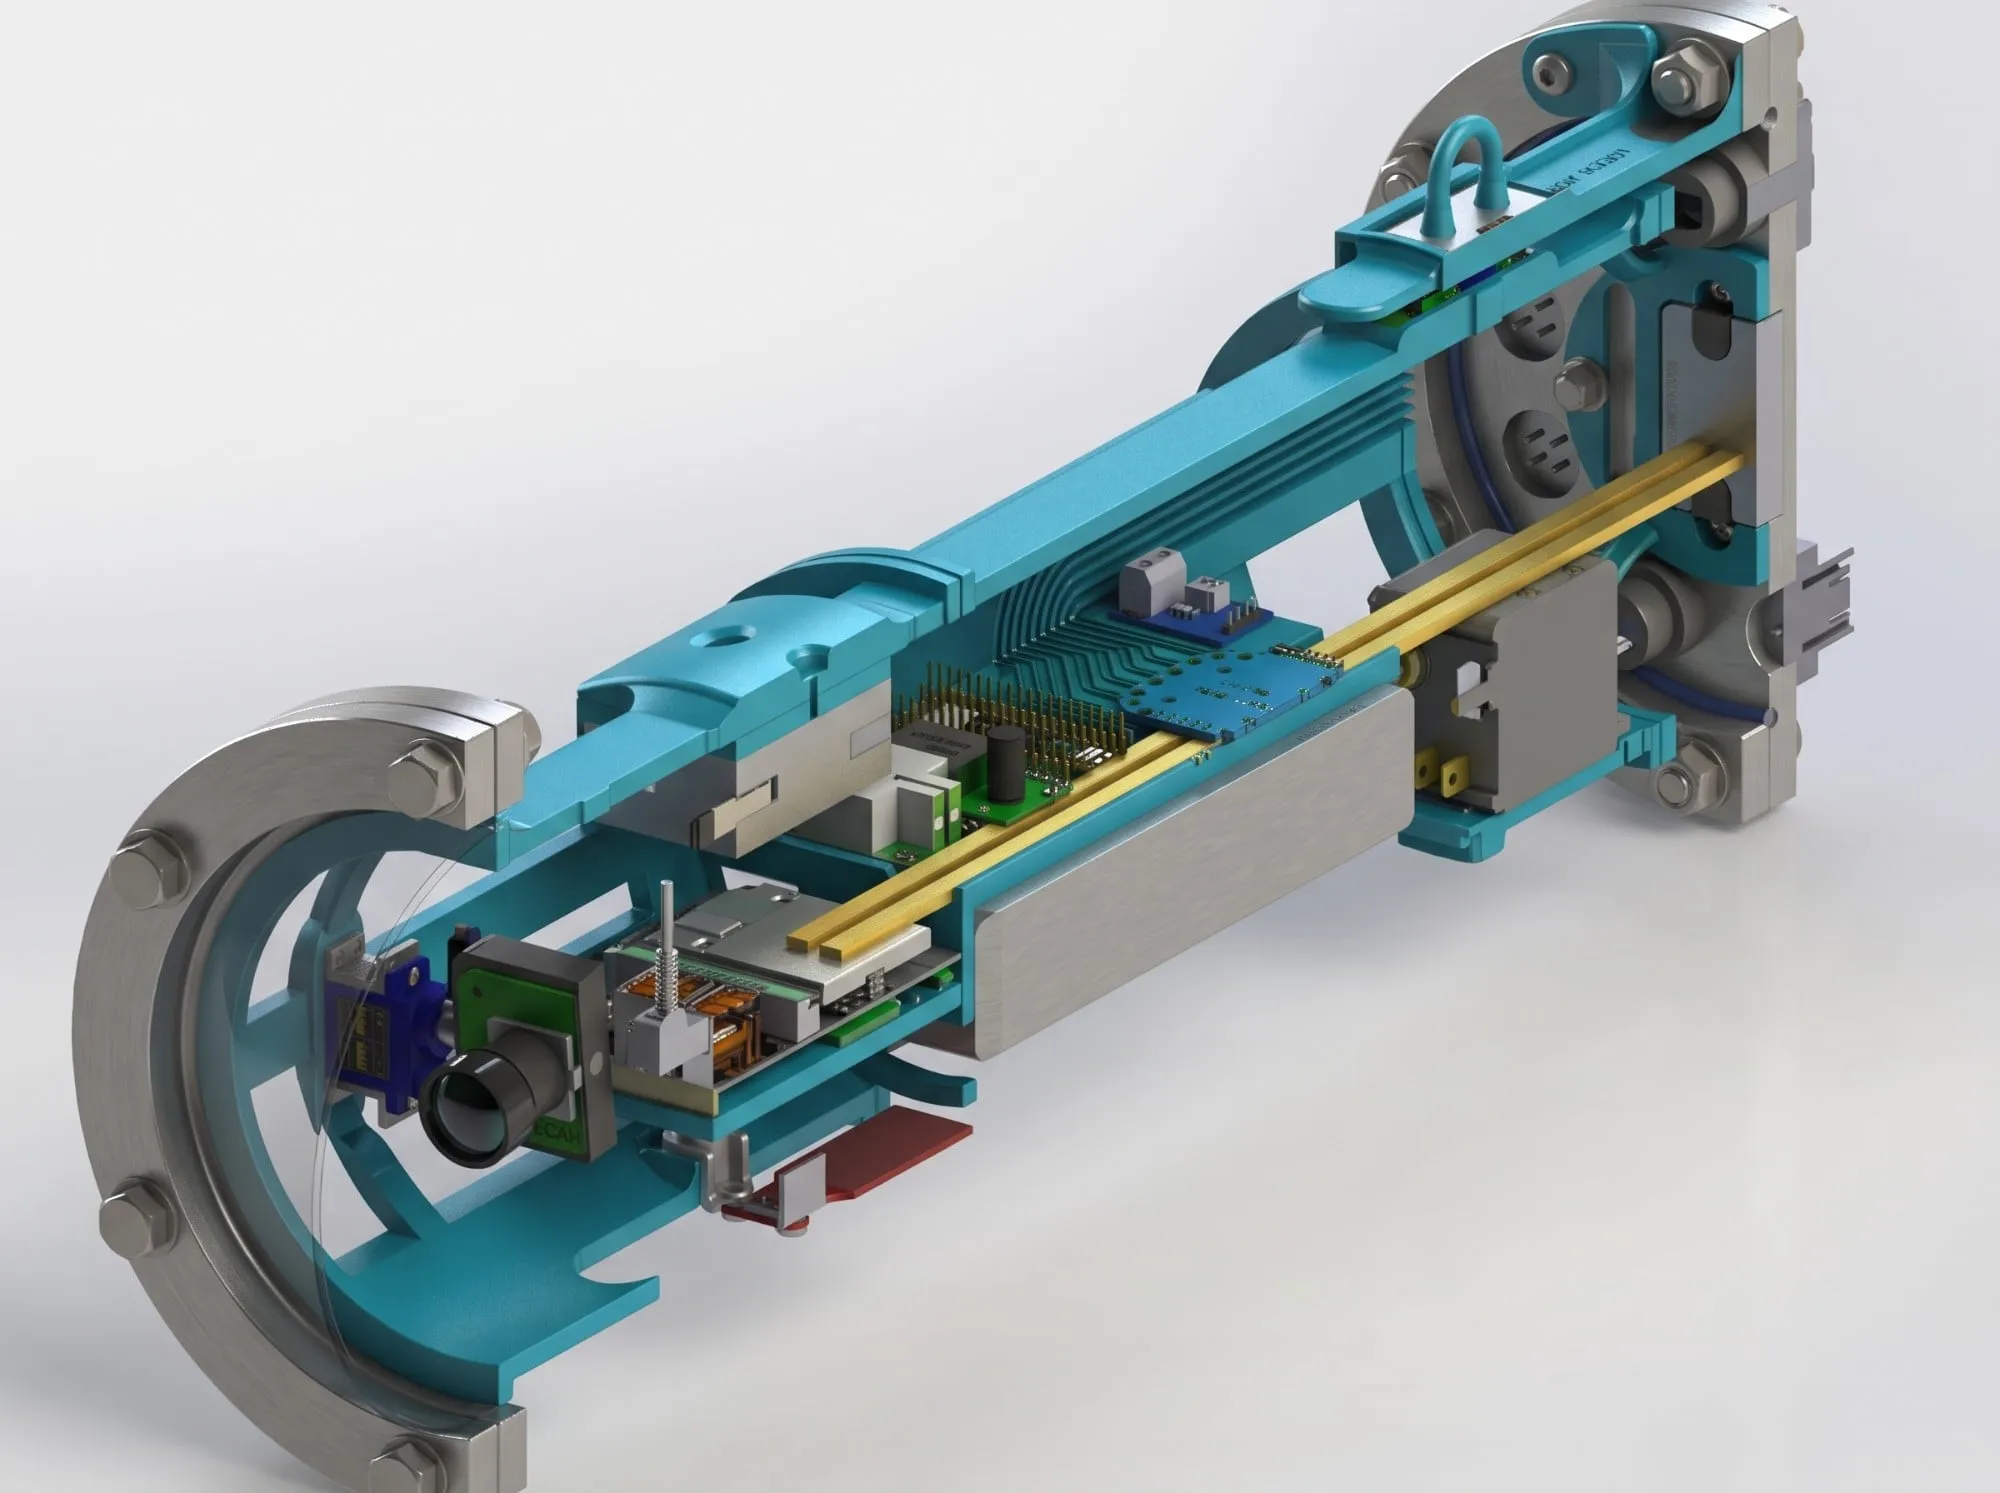 Sistem 01
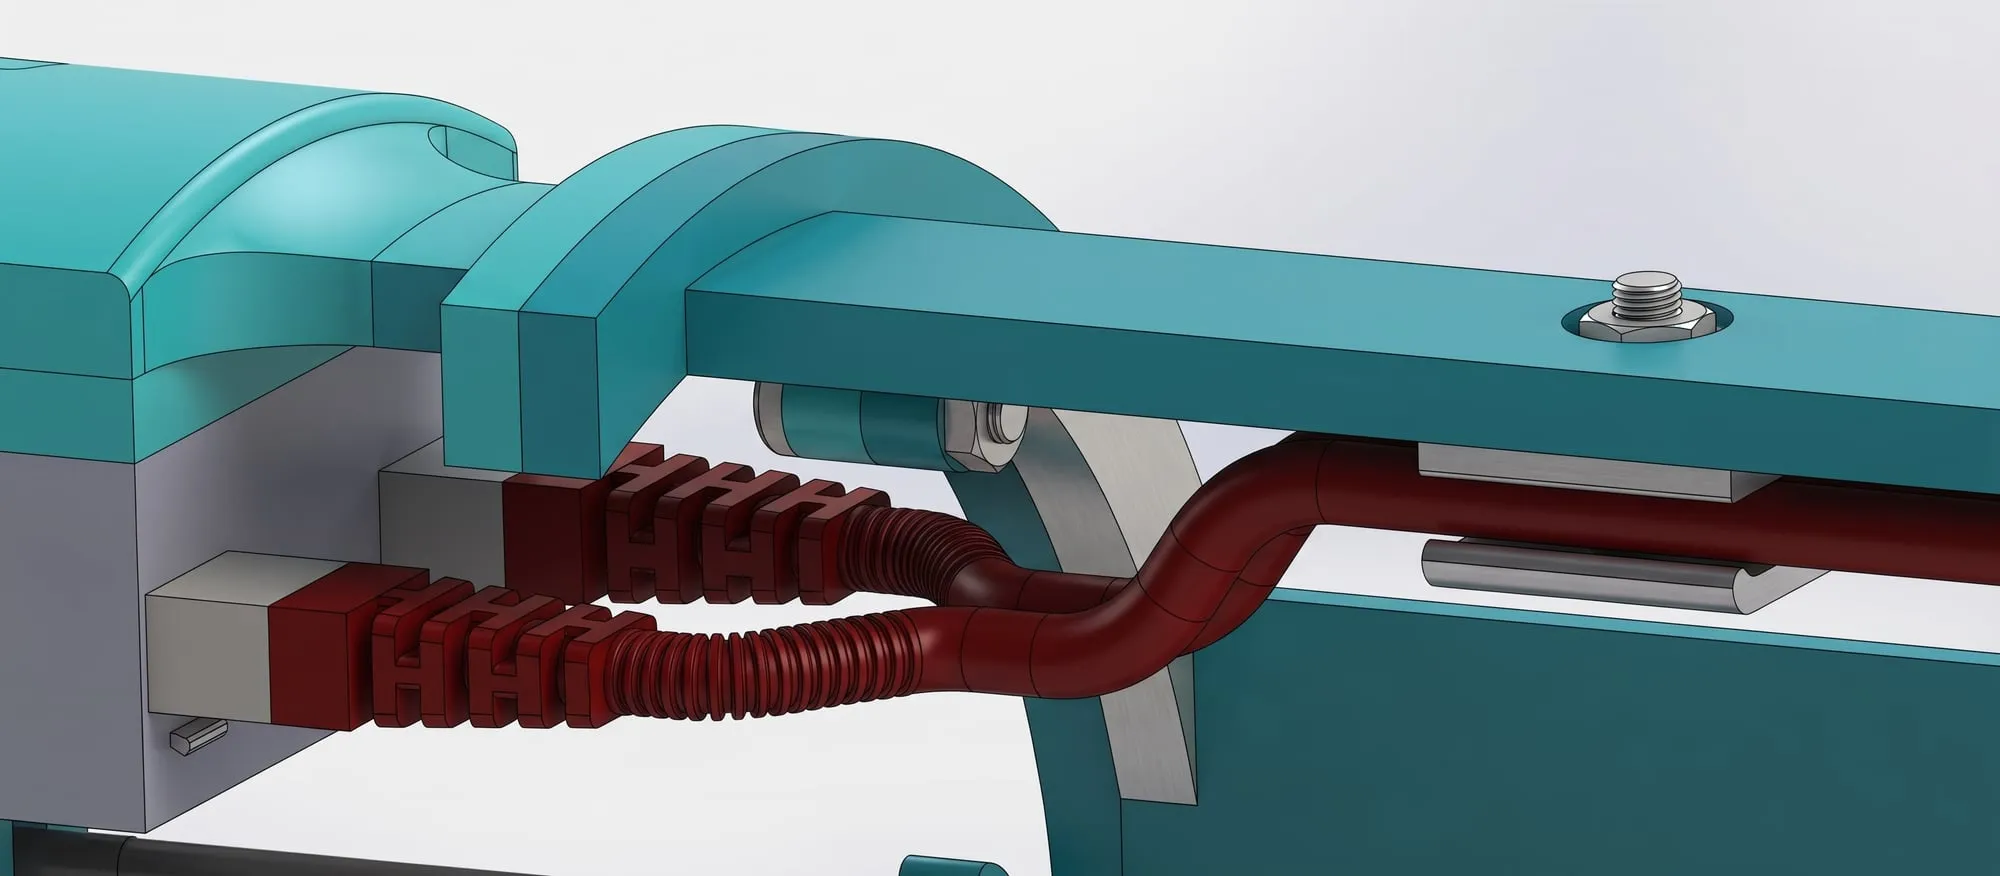
Bakır borulu soğutma
Jetson ve güç kartının ısısı, iç hazne boyunca uzanan bakır borularla dağıtılır. Yoğun yapay zekâ yükünde bile sistem ısınıp yavaşlamaz.
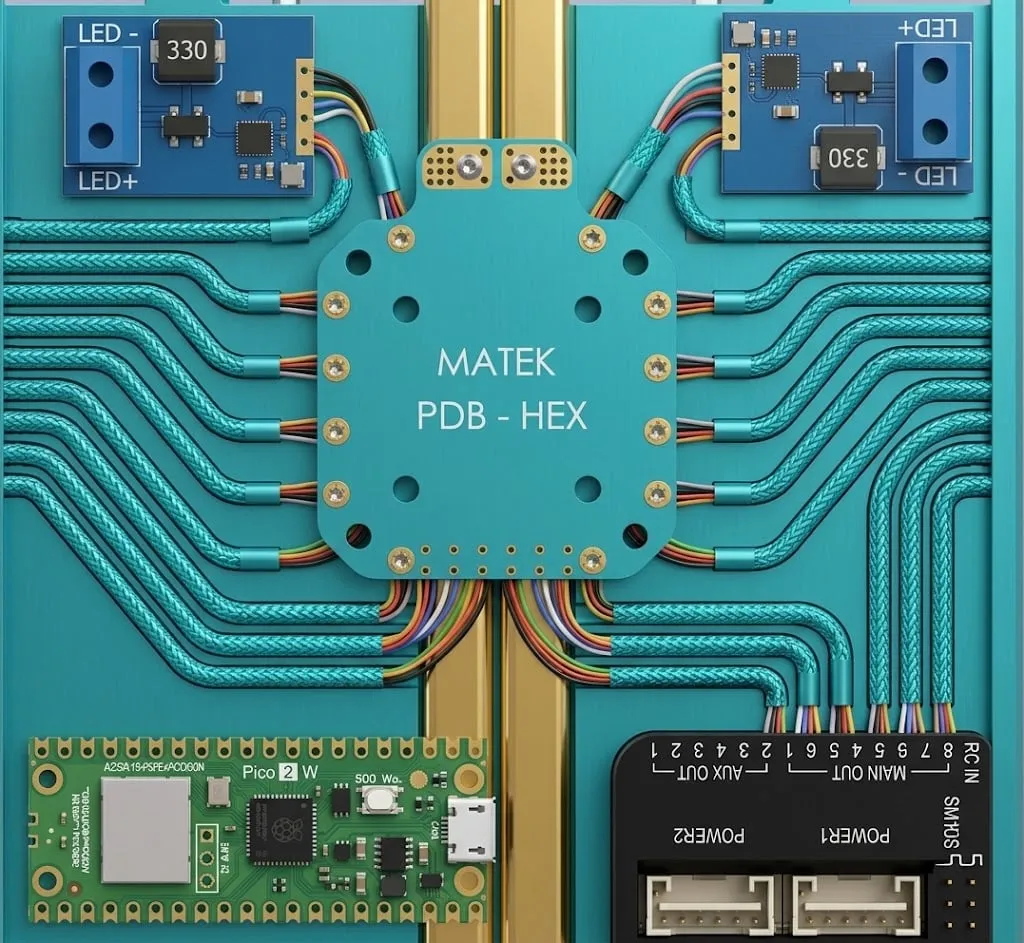
 Sistem 02
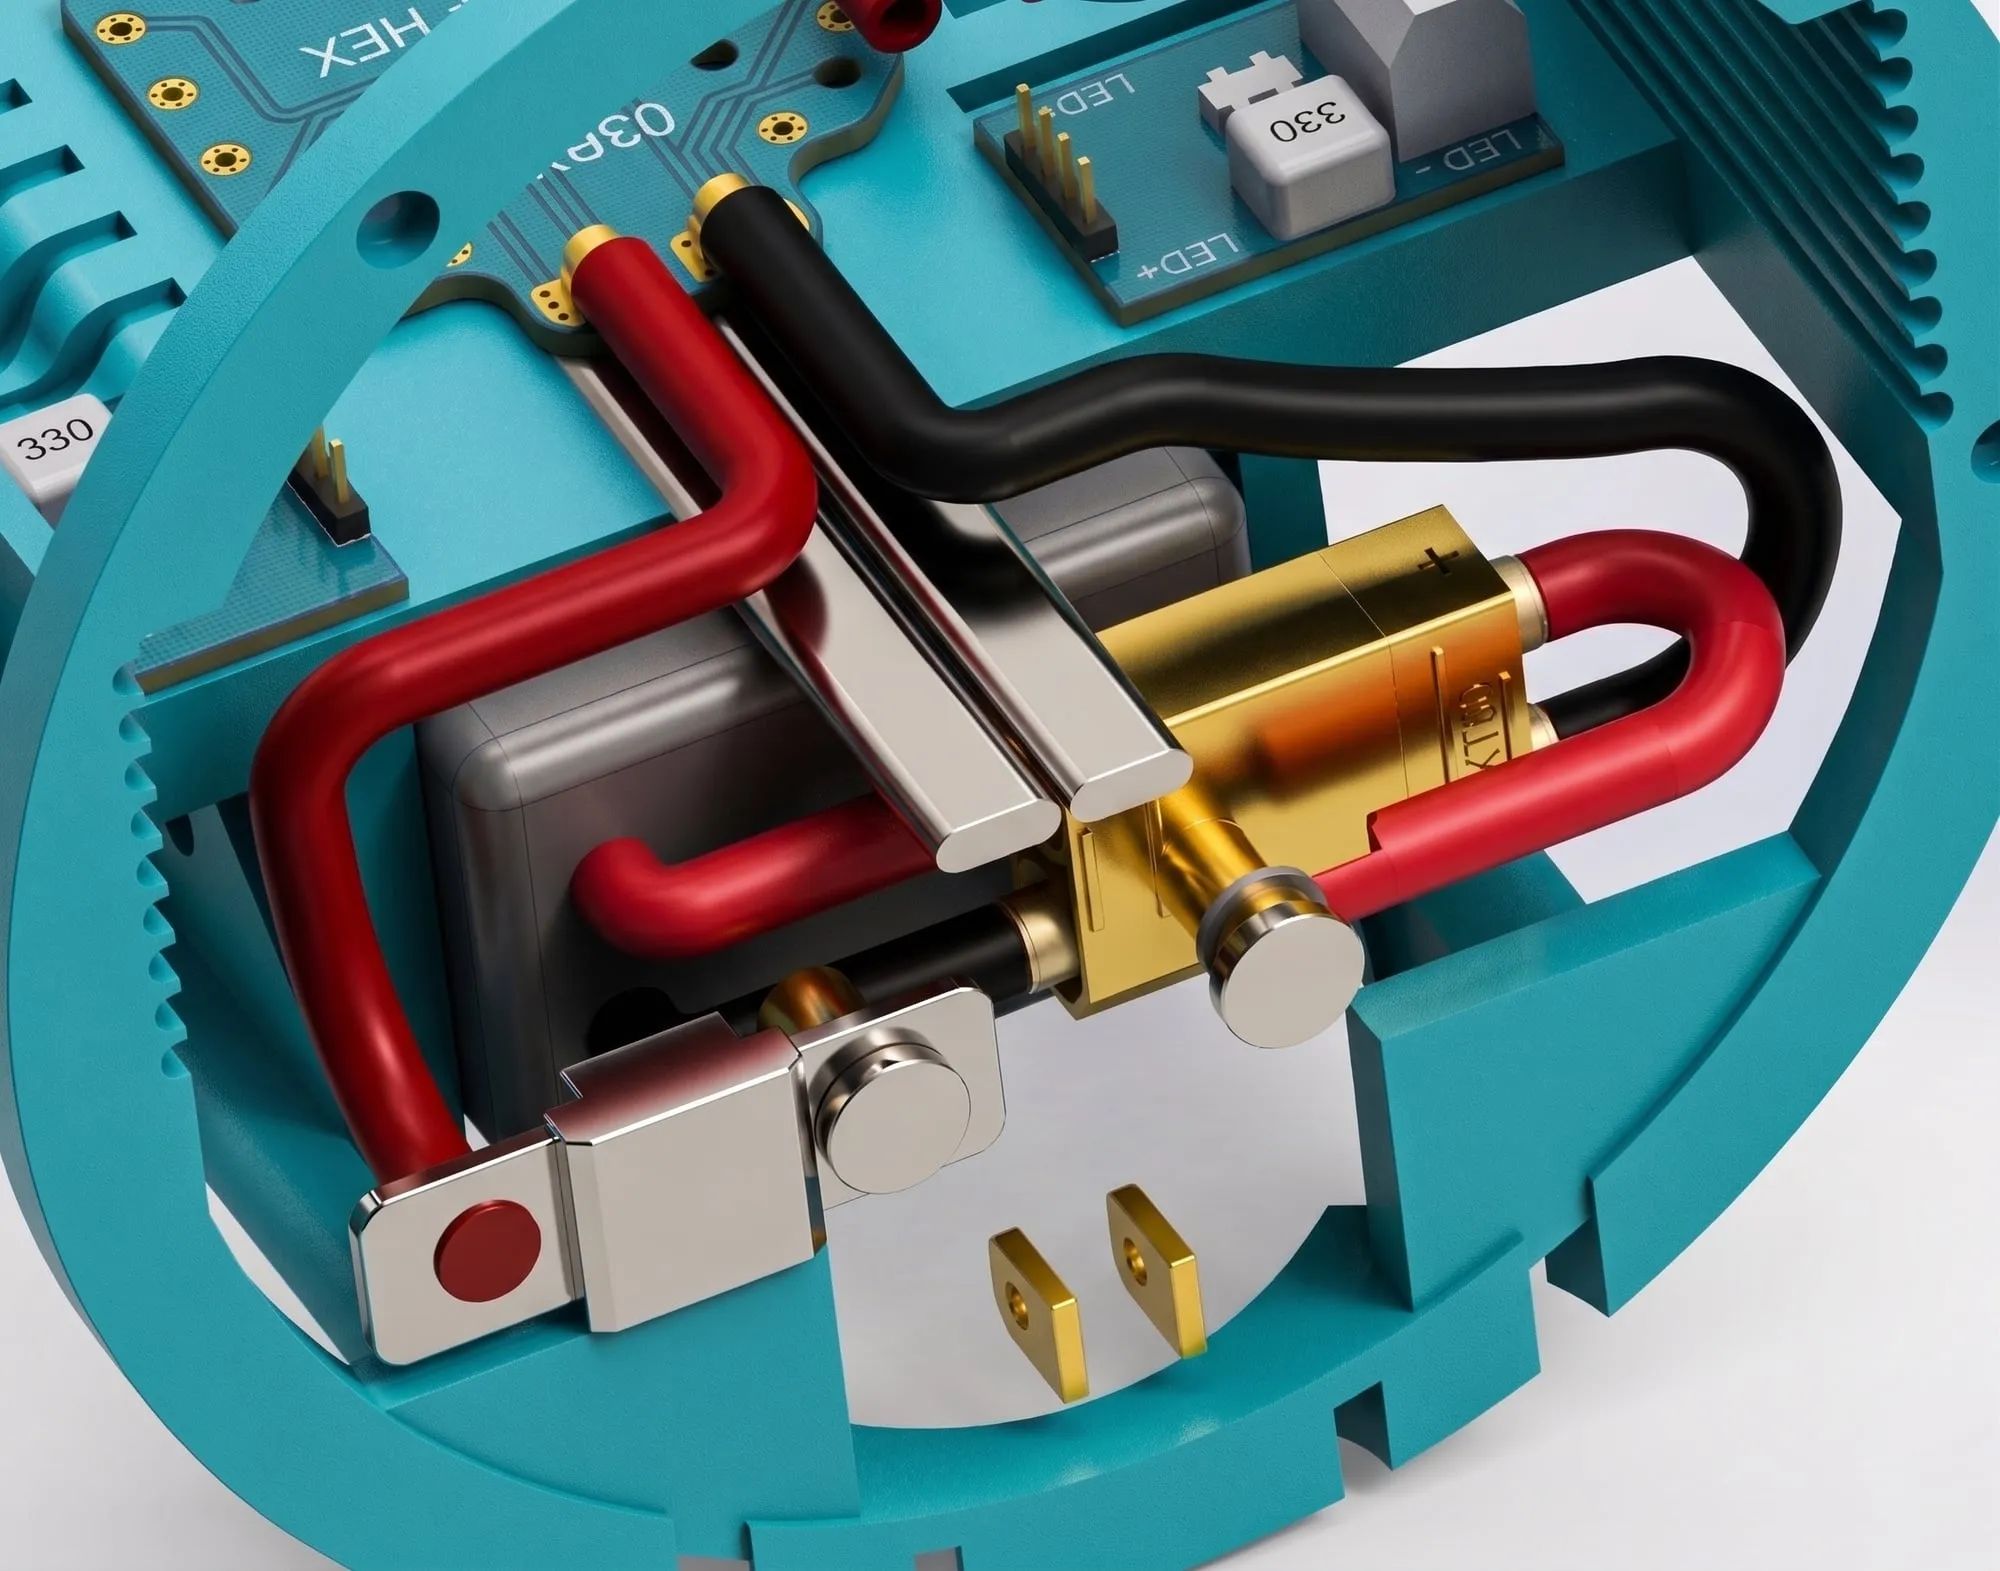
Gömülü kablolama
Kablolar 3B baskı şasideki kanallardan geçer. Düzenli, parazite karşı korunaklı ve bakımda kolay erişilir.
 Sistem 03
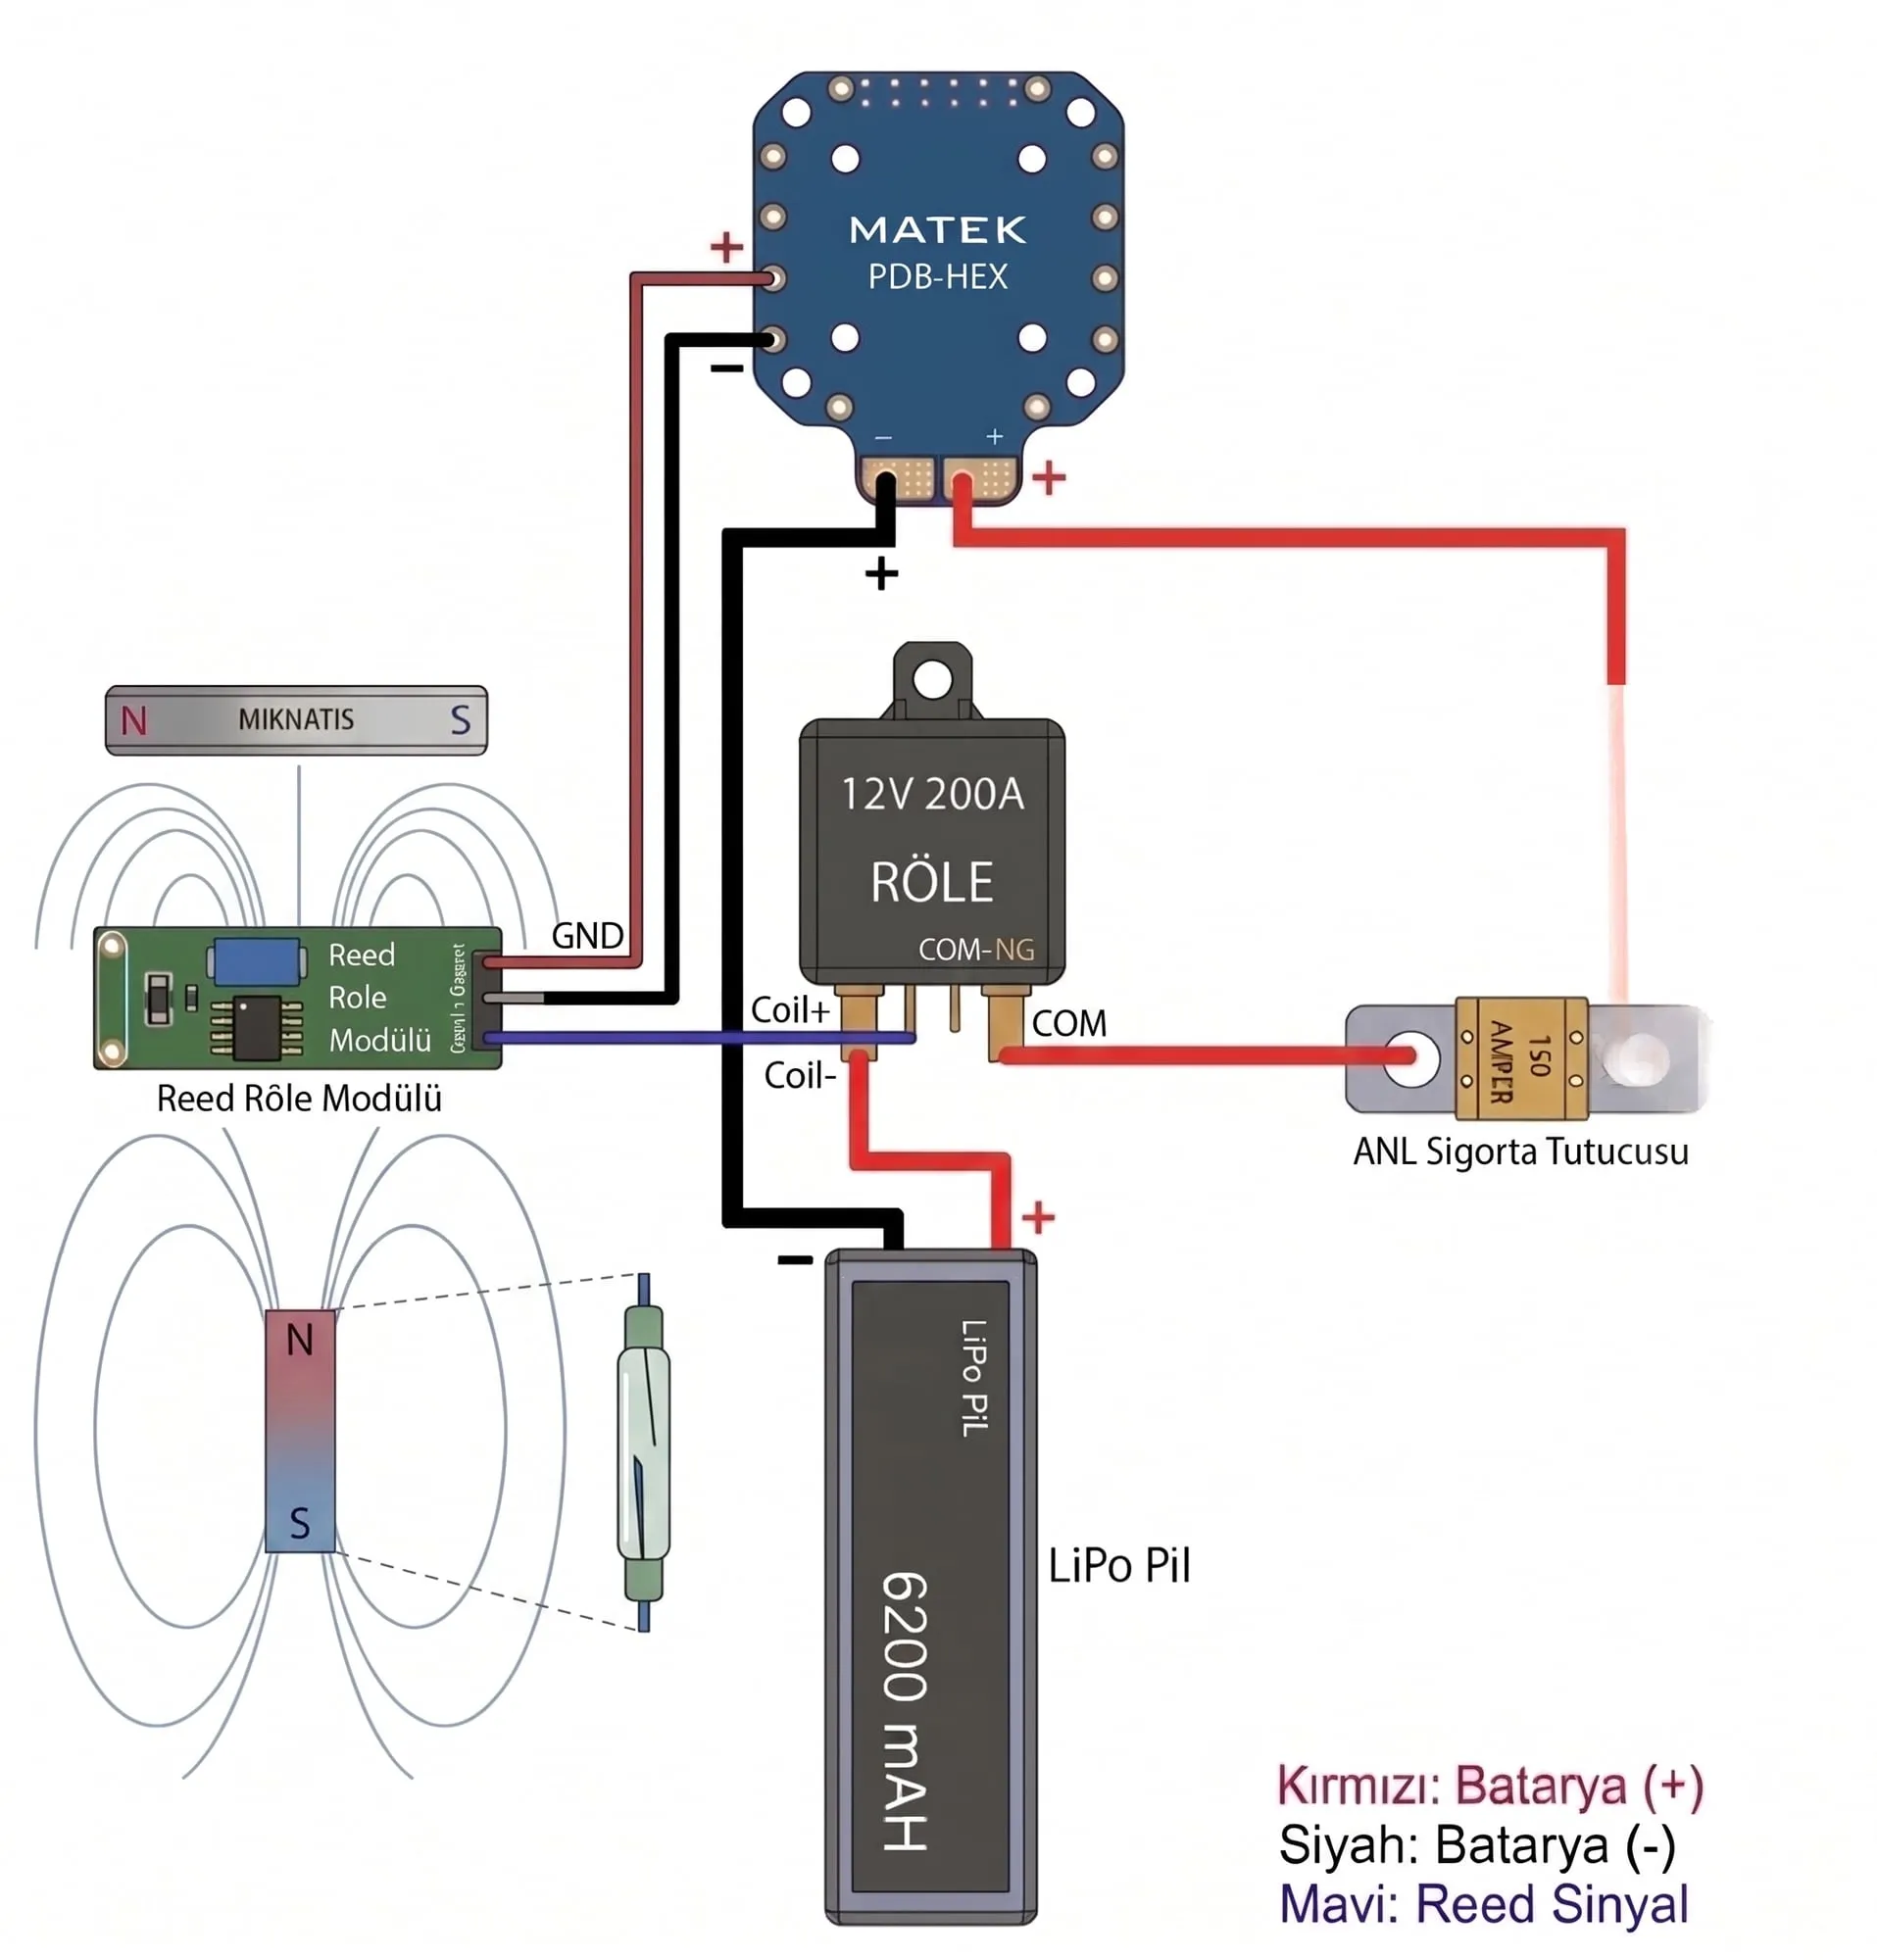
Manyetik sigorta
Gövde açılmadan, dışarıdan bir mıknatısla ana güç açılıp kapanır. Reed röle 200 A'lik röleyi sürer, ANL sigorta aşırı akıma karşı korur.
 Sistem 04
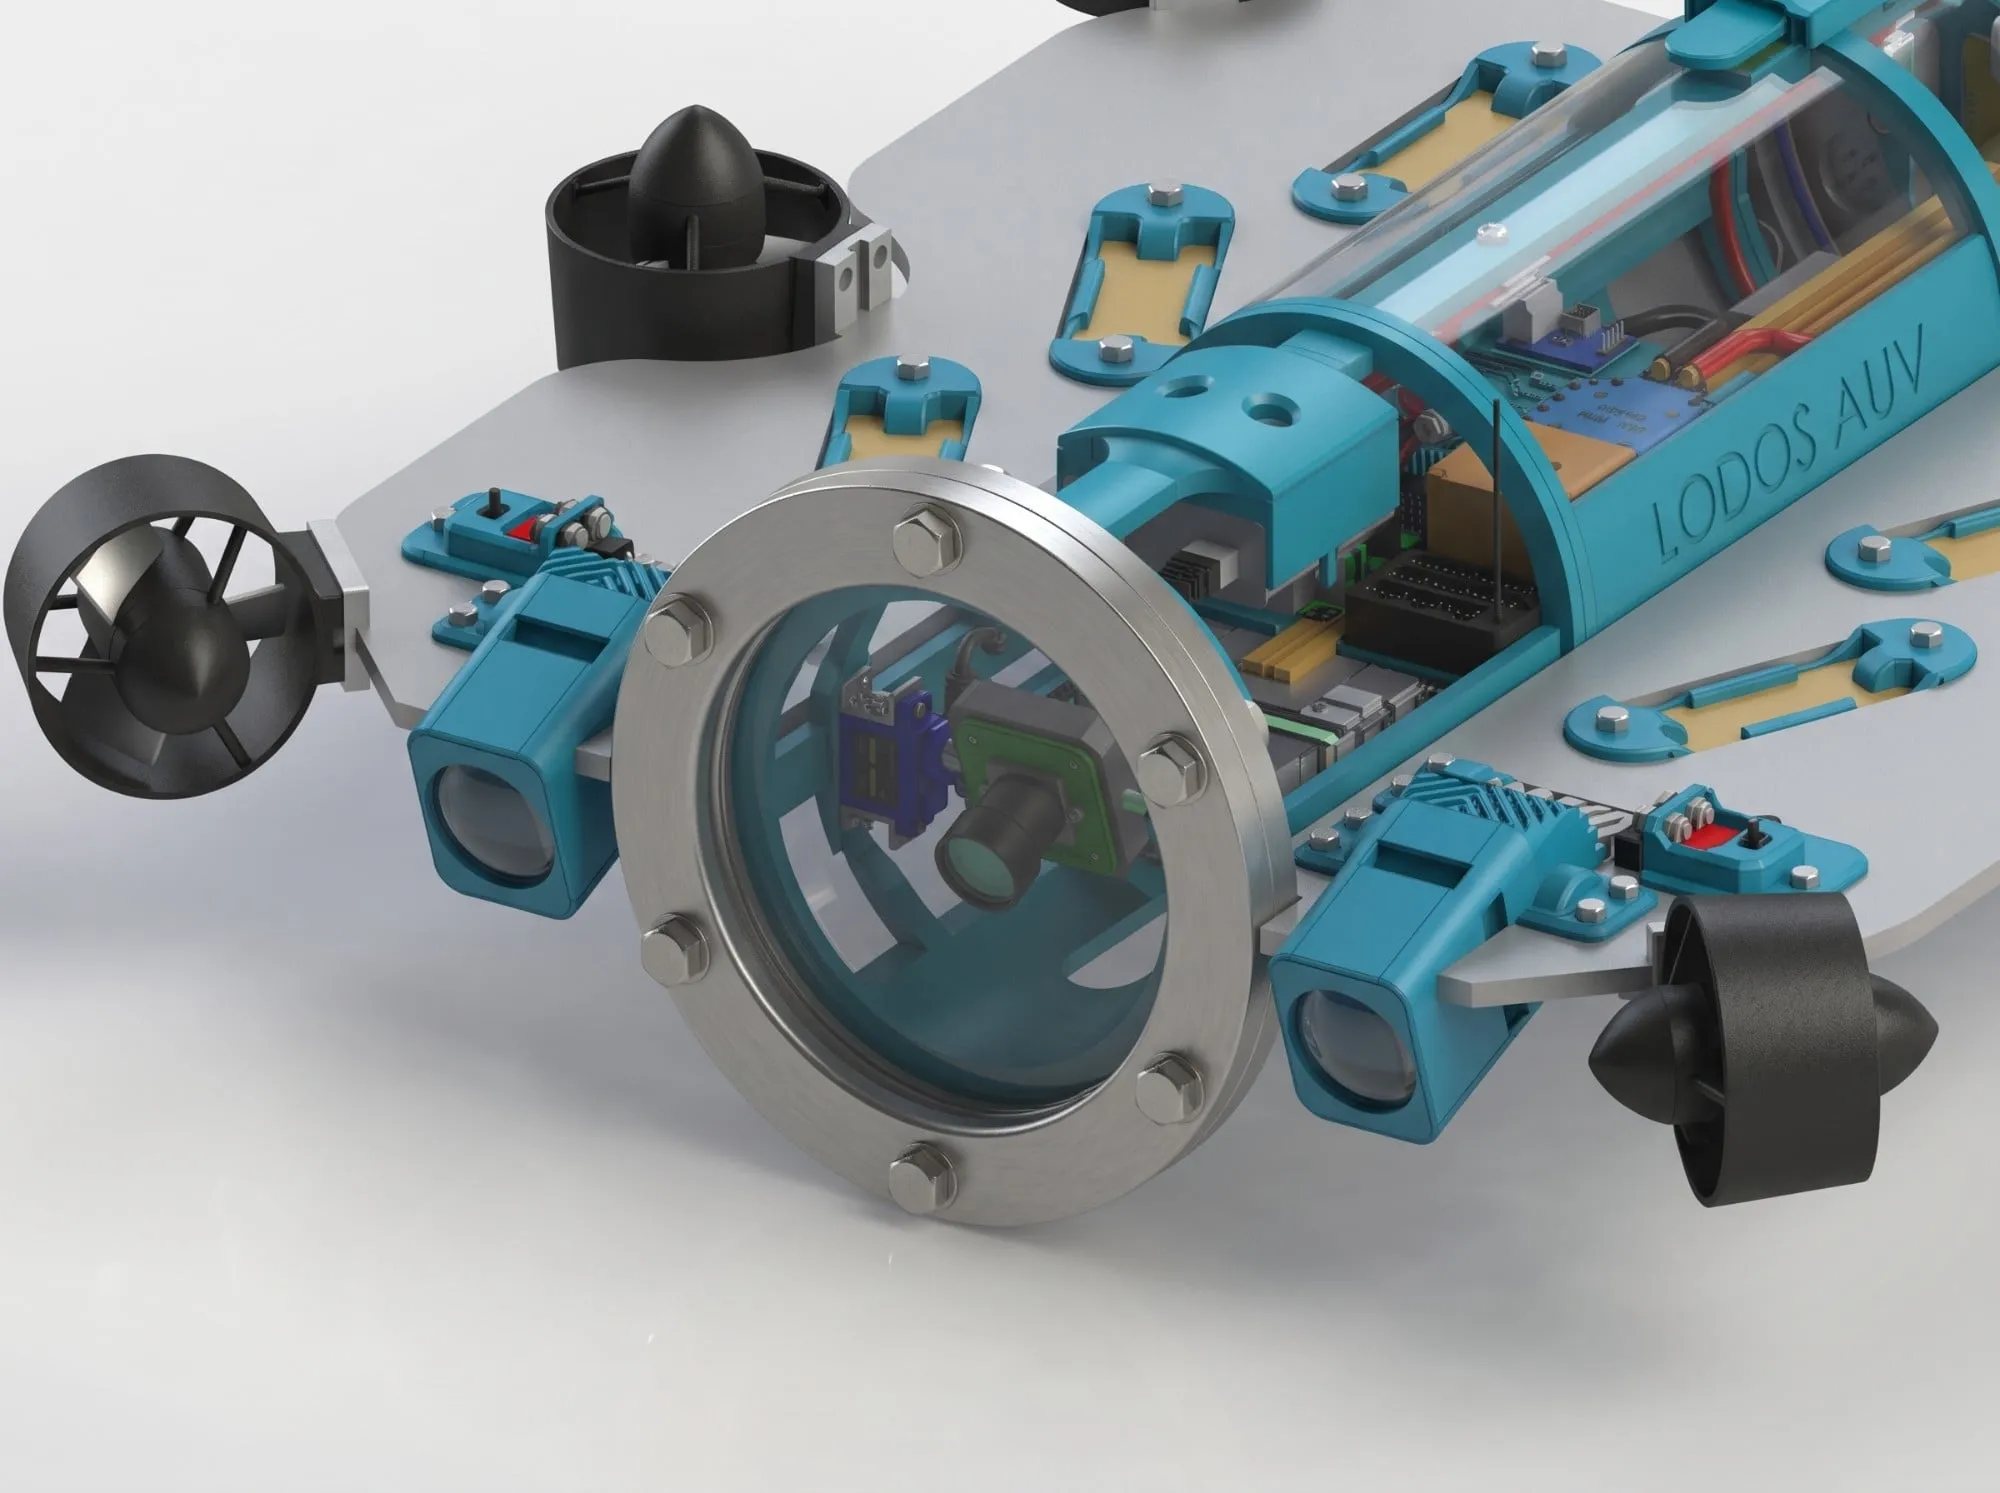
Senkron kamera ve ışık
Kamera servo ile ±20° aşağı yukarı eğilir. İki yandaki ışık modülü kamerayla birlikte hareket eder; ışık her zaman kameranın baktığı yere düşer.
 Sistem 05
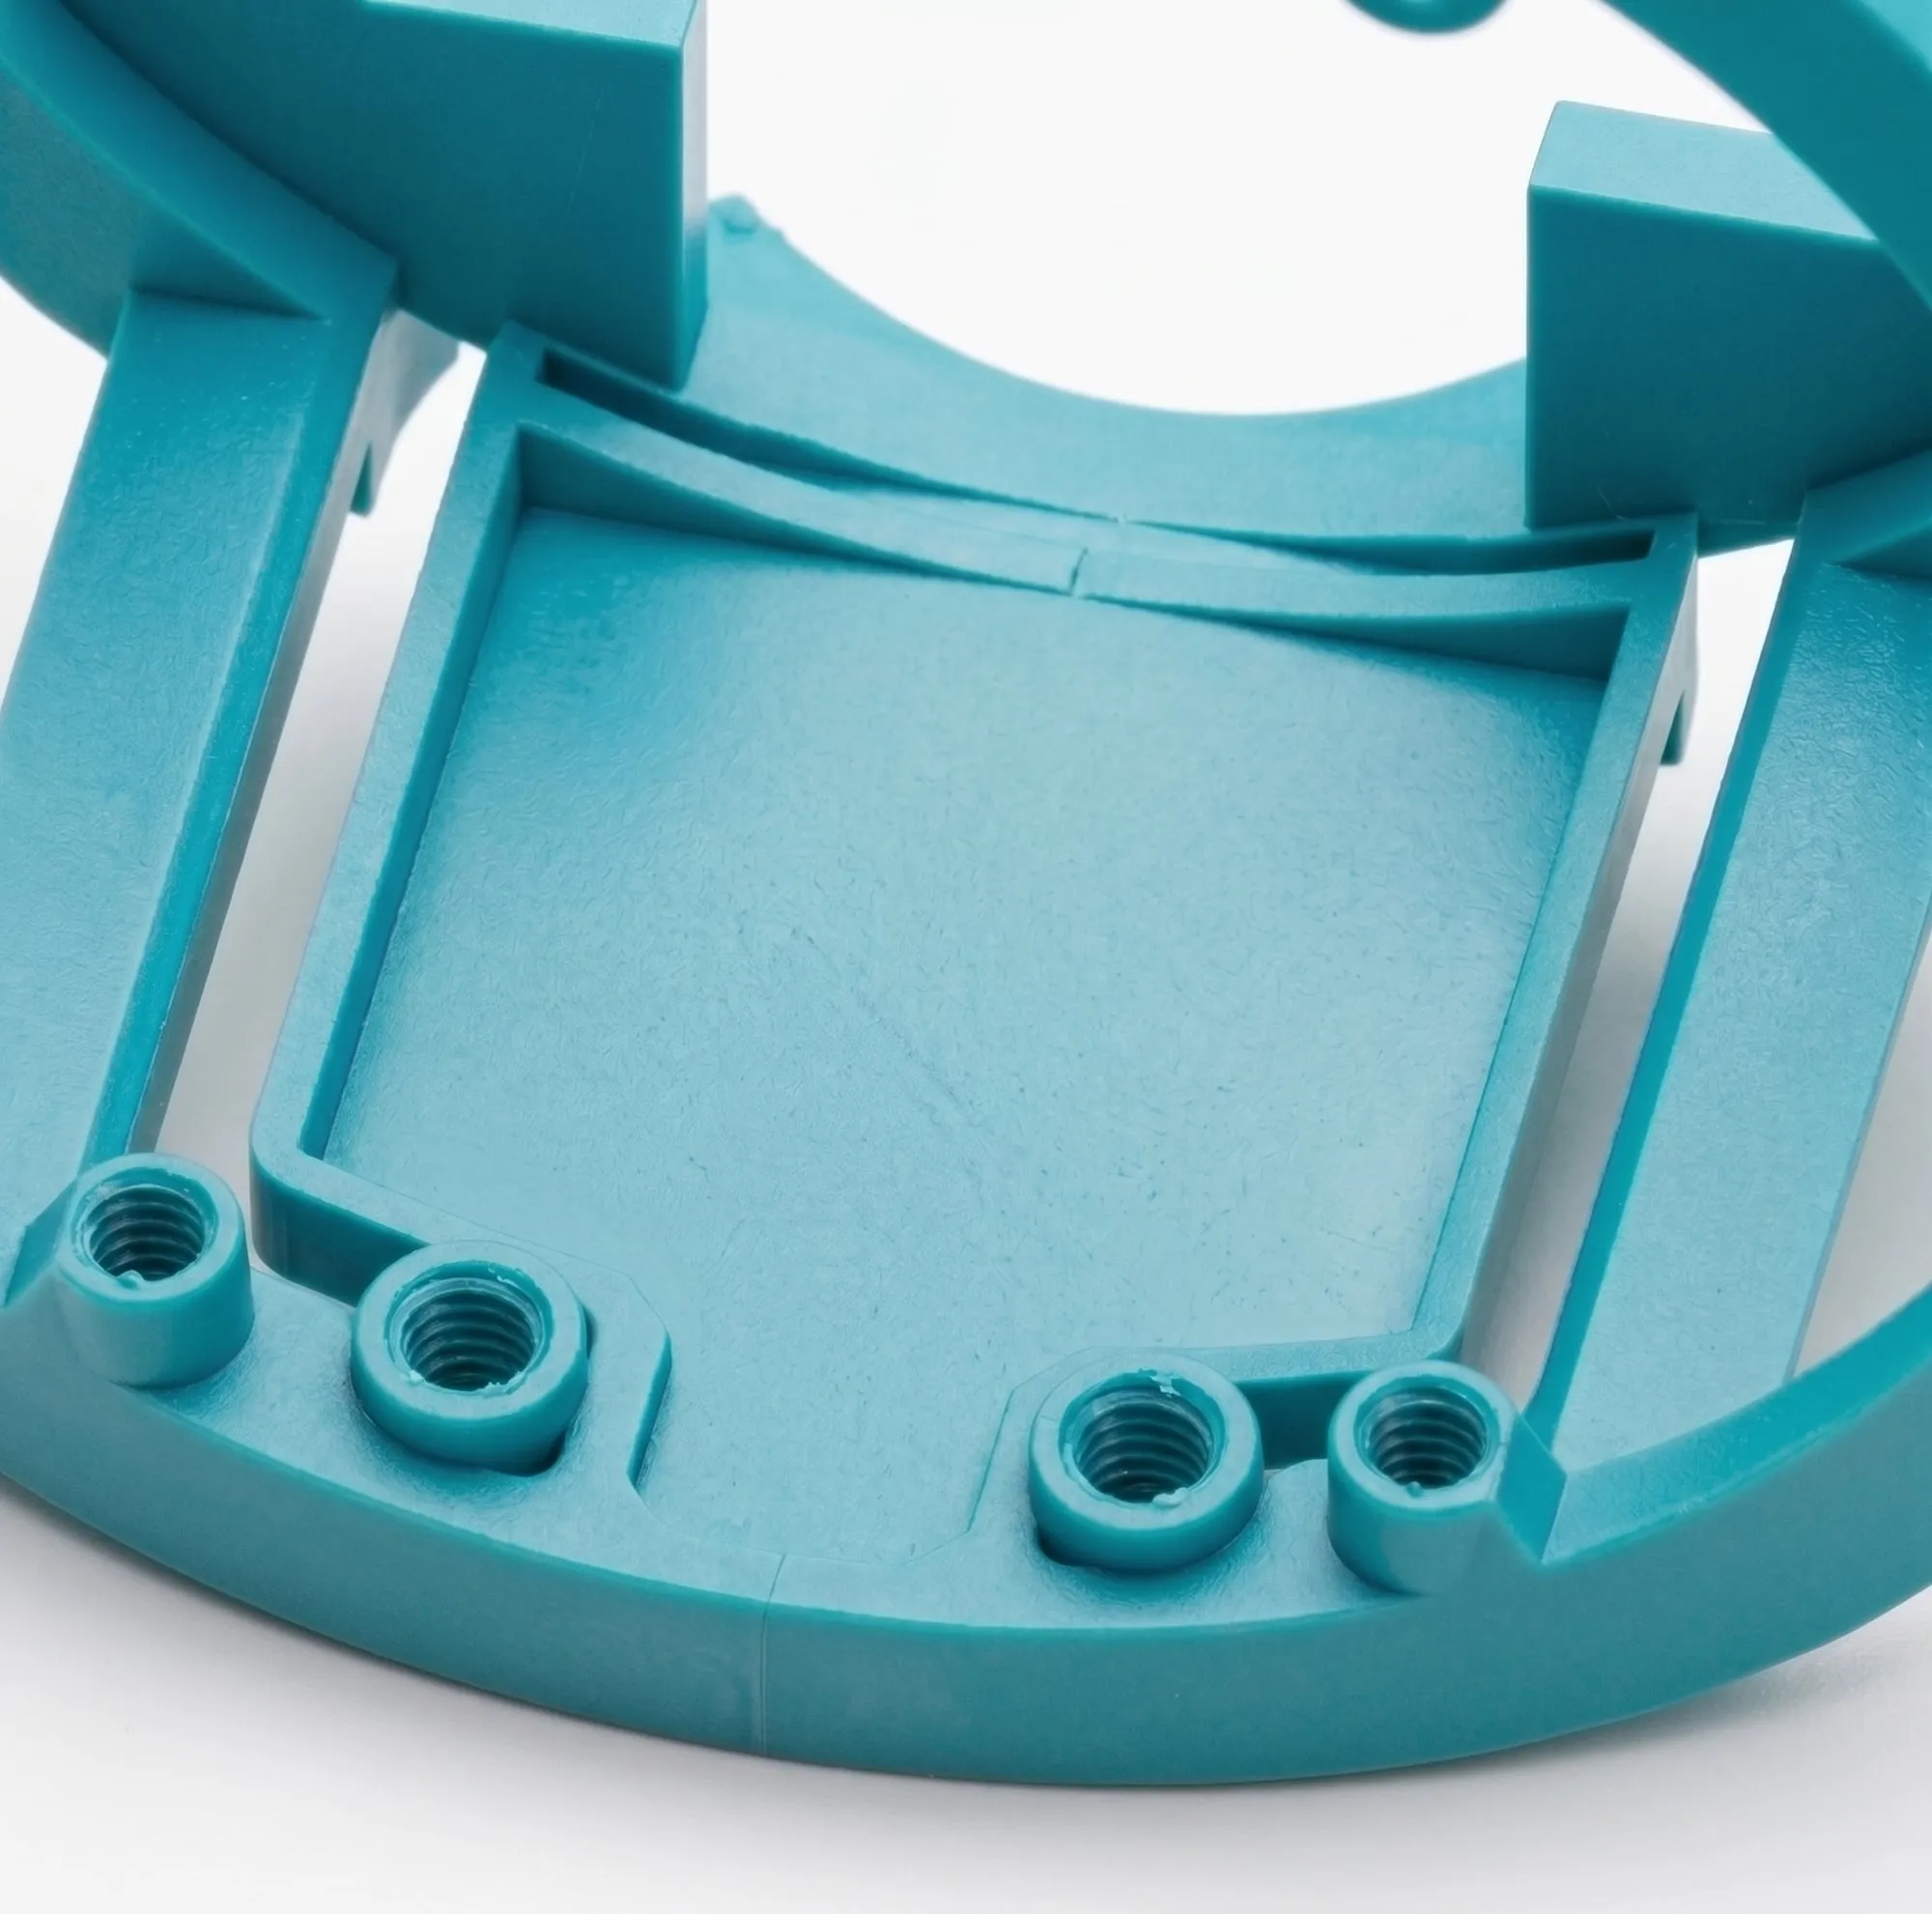
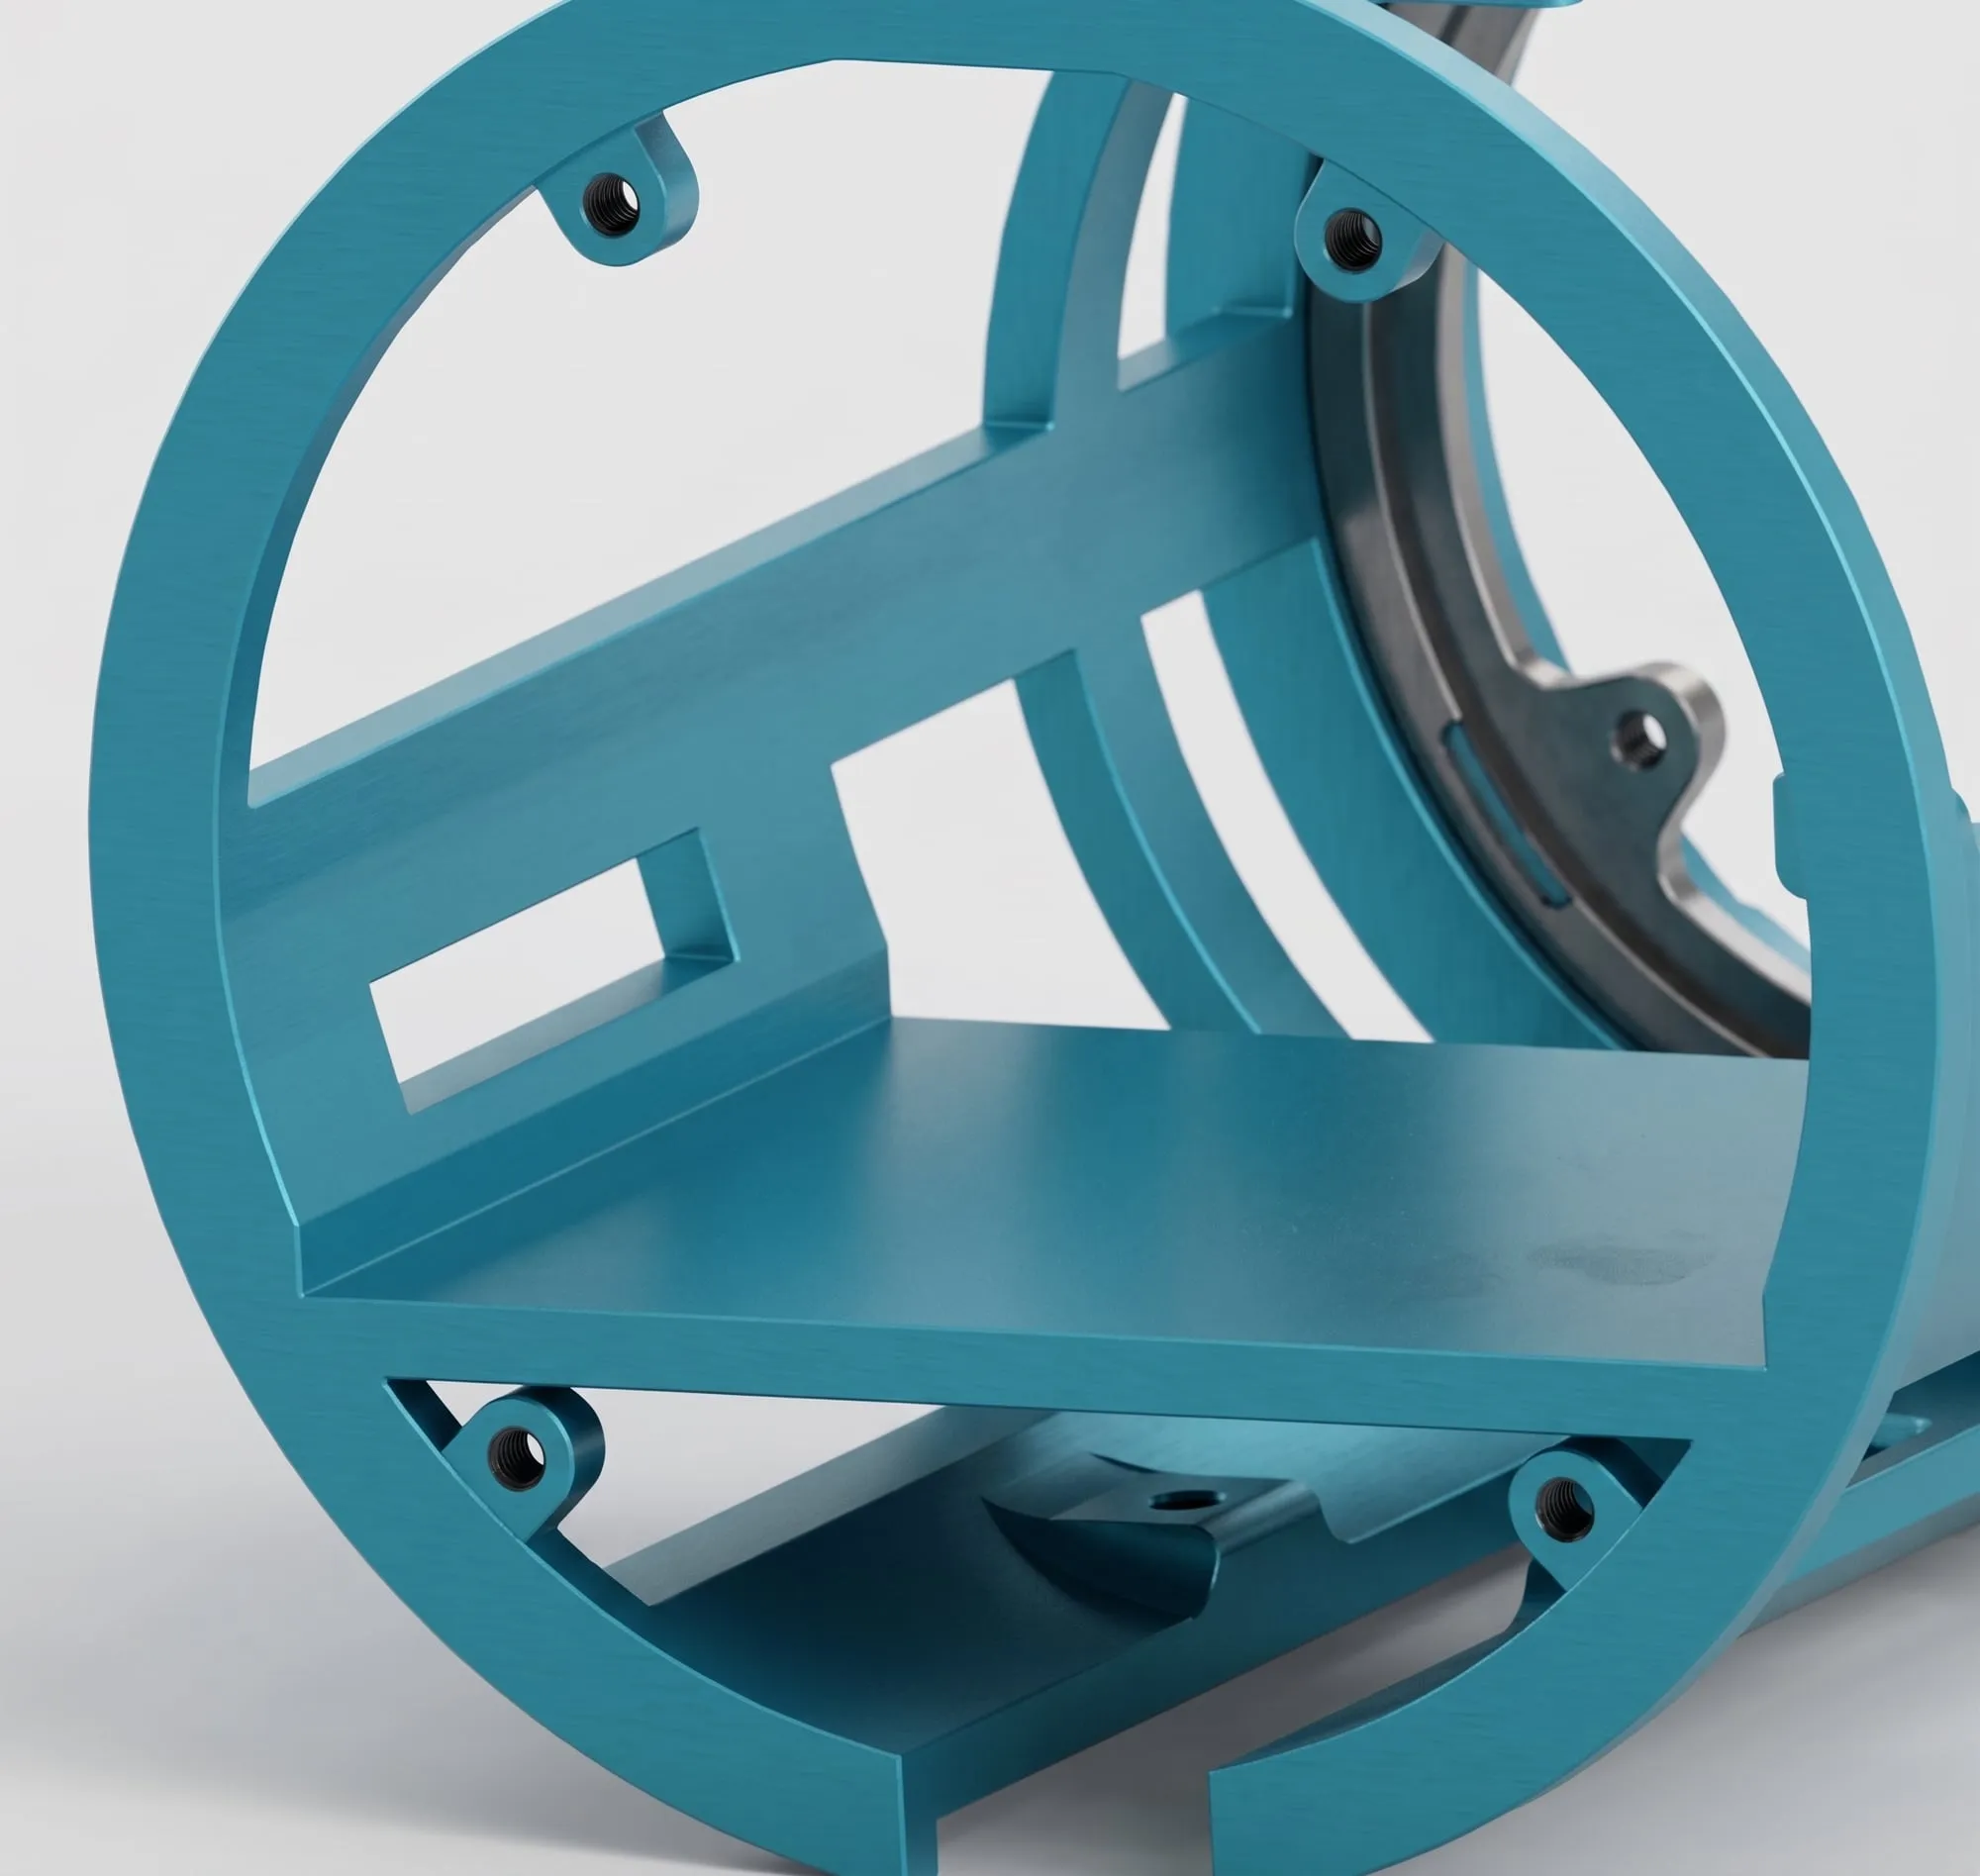
Montaj kolaylığı
Her parçanın kendine ait yuvası var ve yalnızca doğru yönde oturur. Araç kısa sürede sökülüp takılır.
 Sistem 06
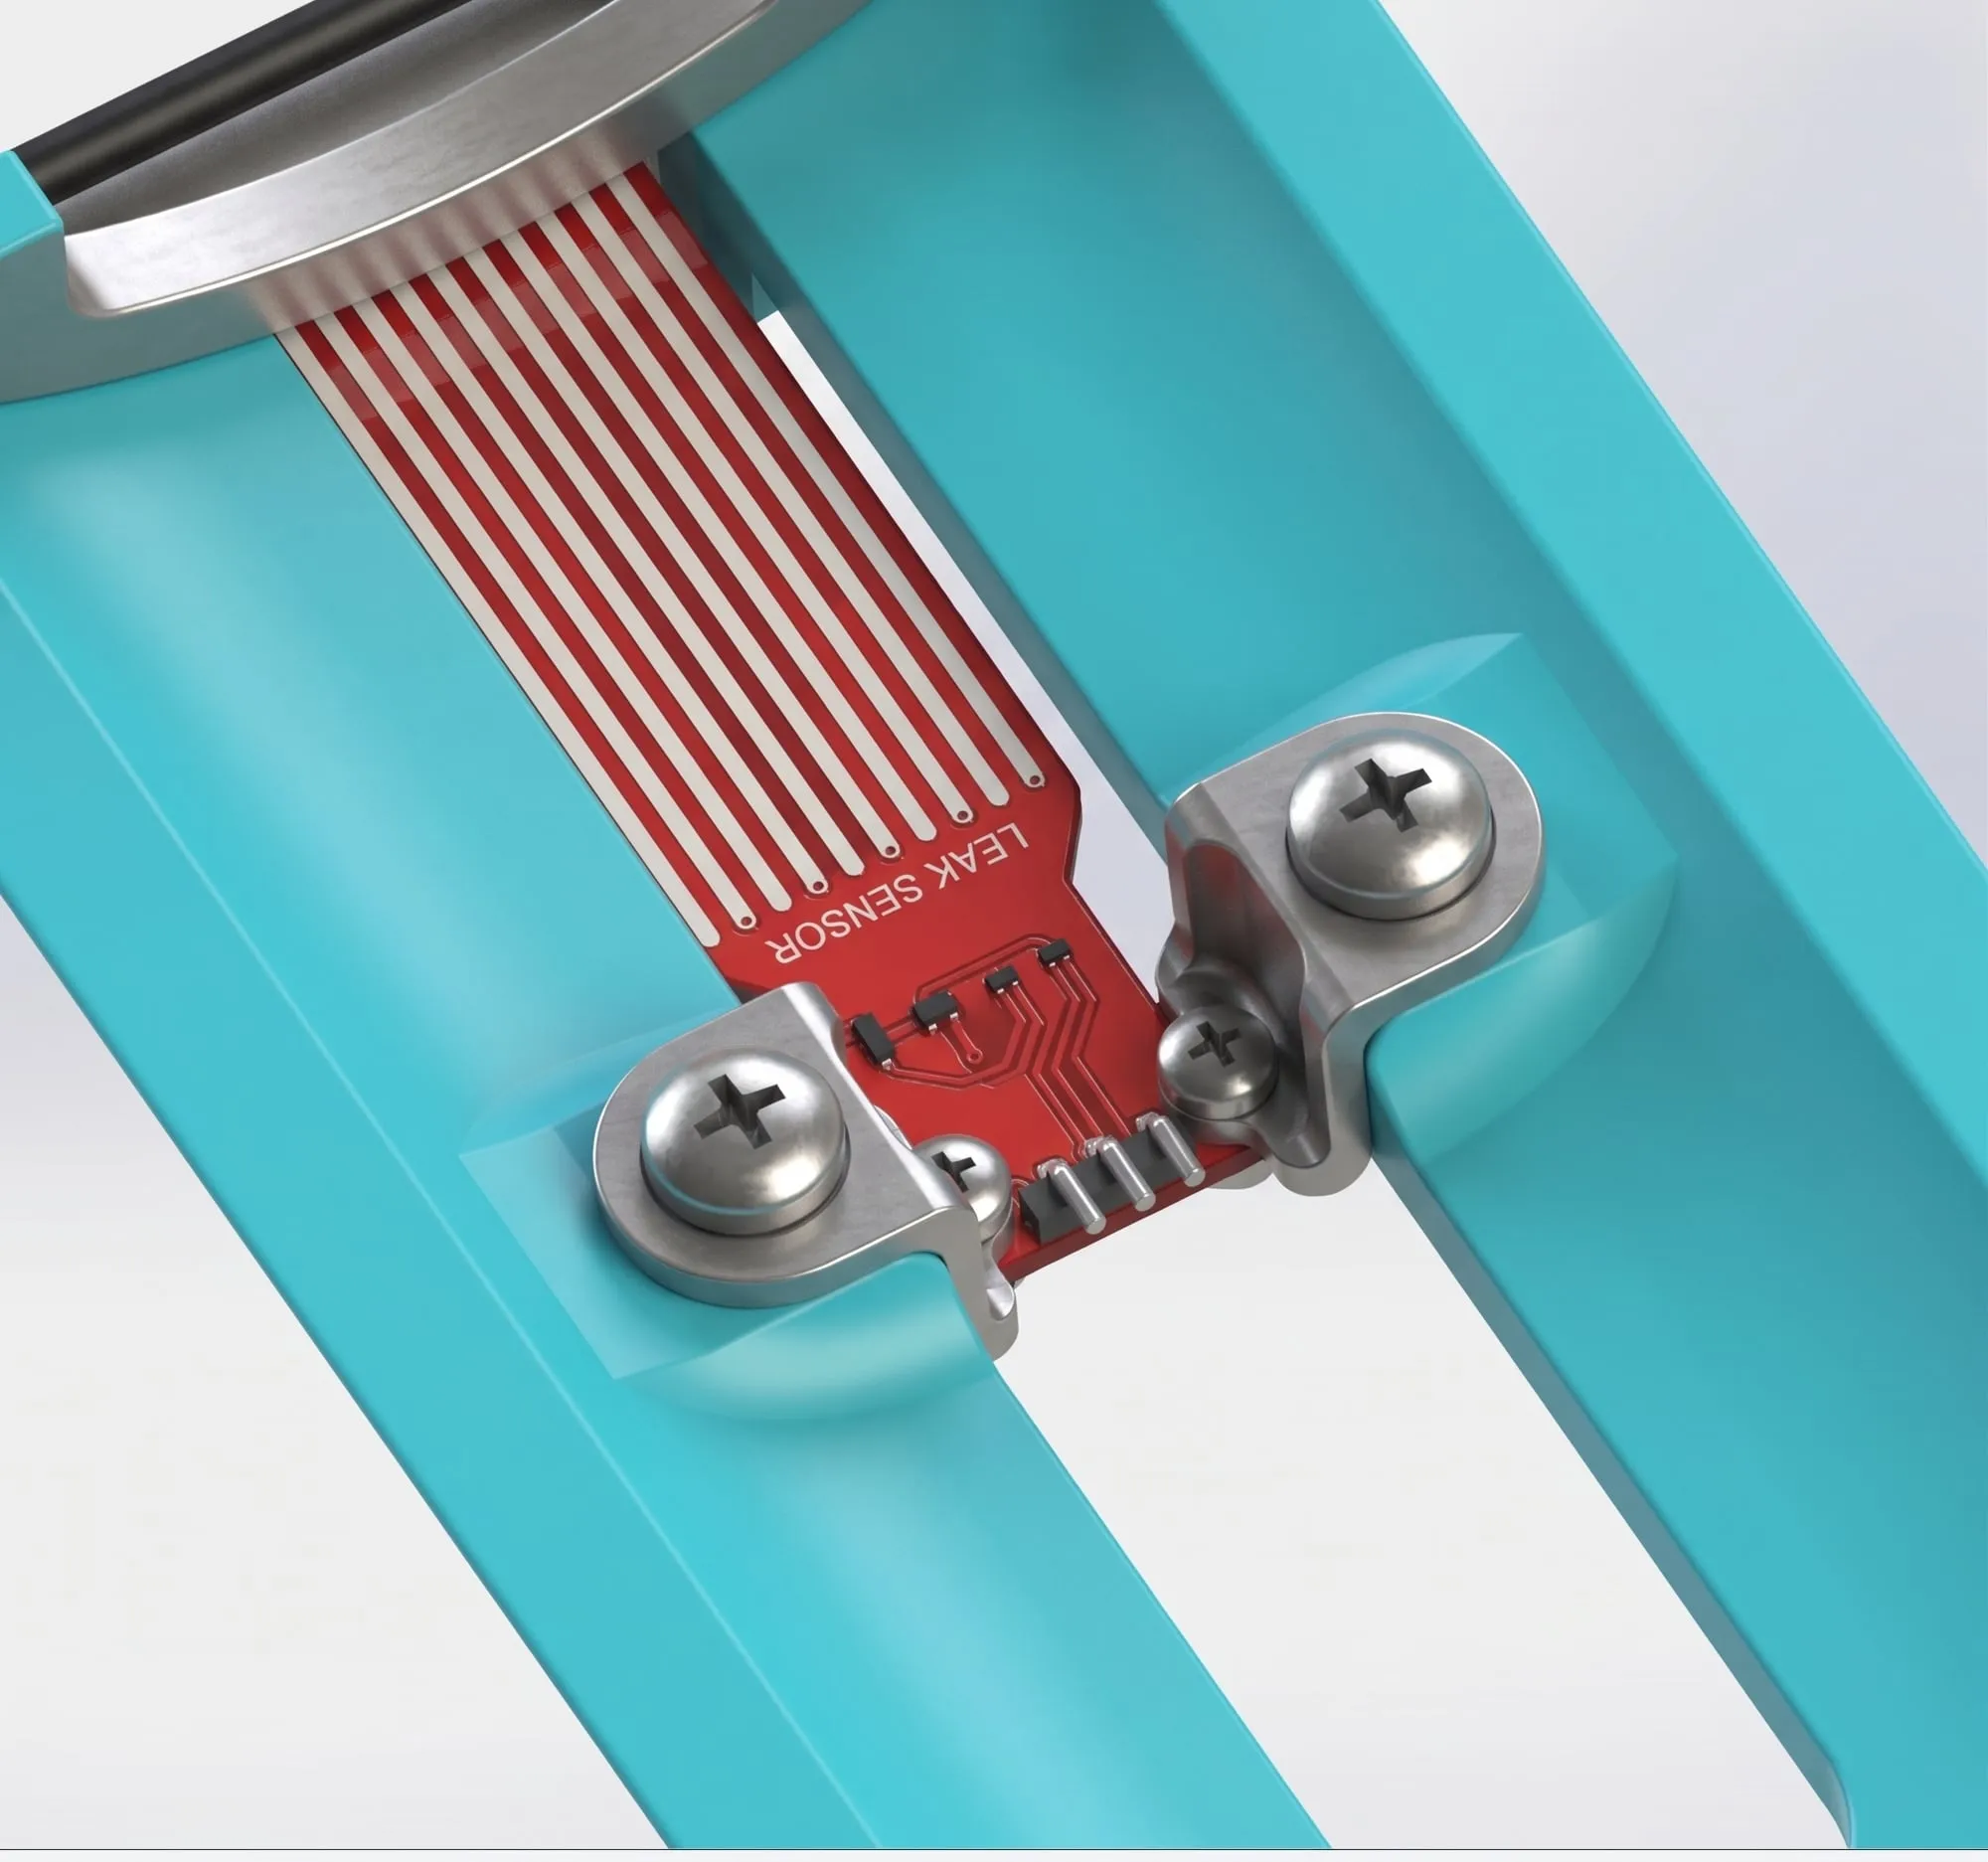
Sızıntı algılama
Hazneye su girerse sensör anında algılar; araç görevi durdurur ve yüzeye çıkar.
- Sistem 07
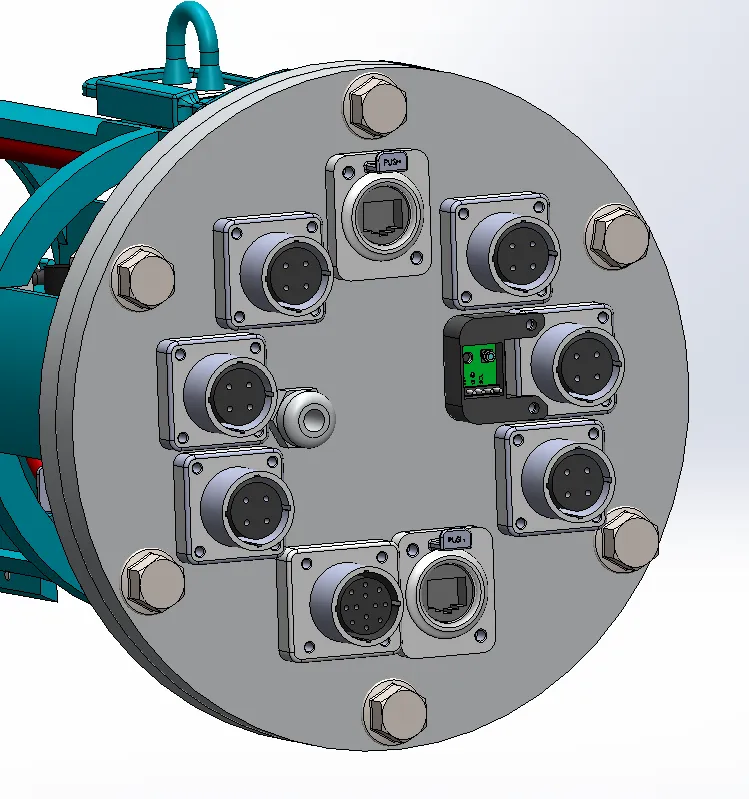
Sızdırmaz arka kapak
Tak-çıkar su geçirmez konnektörler sayesinde iç hazne tek parça halinde çıkar.
- Sistem 08
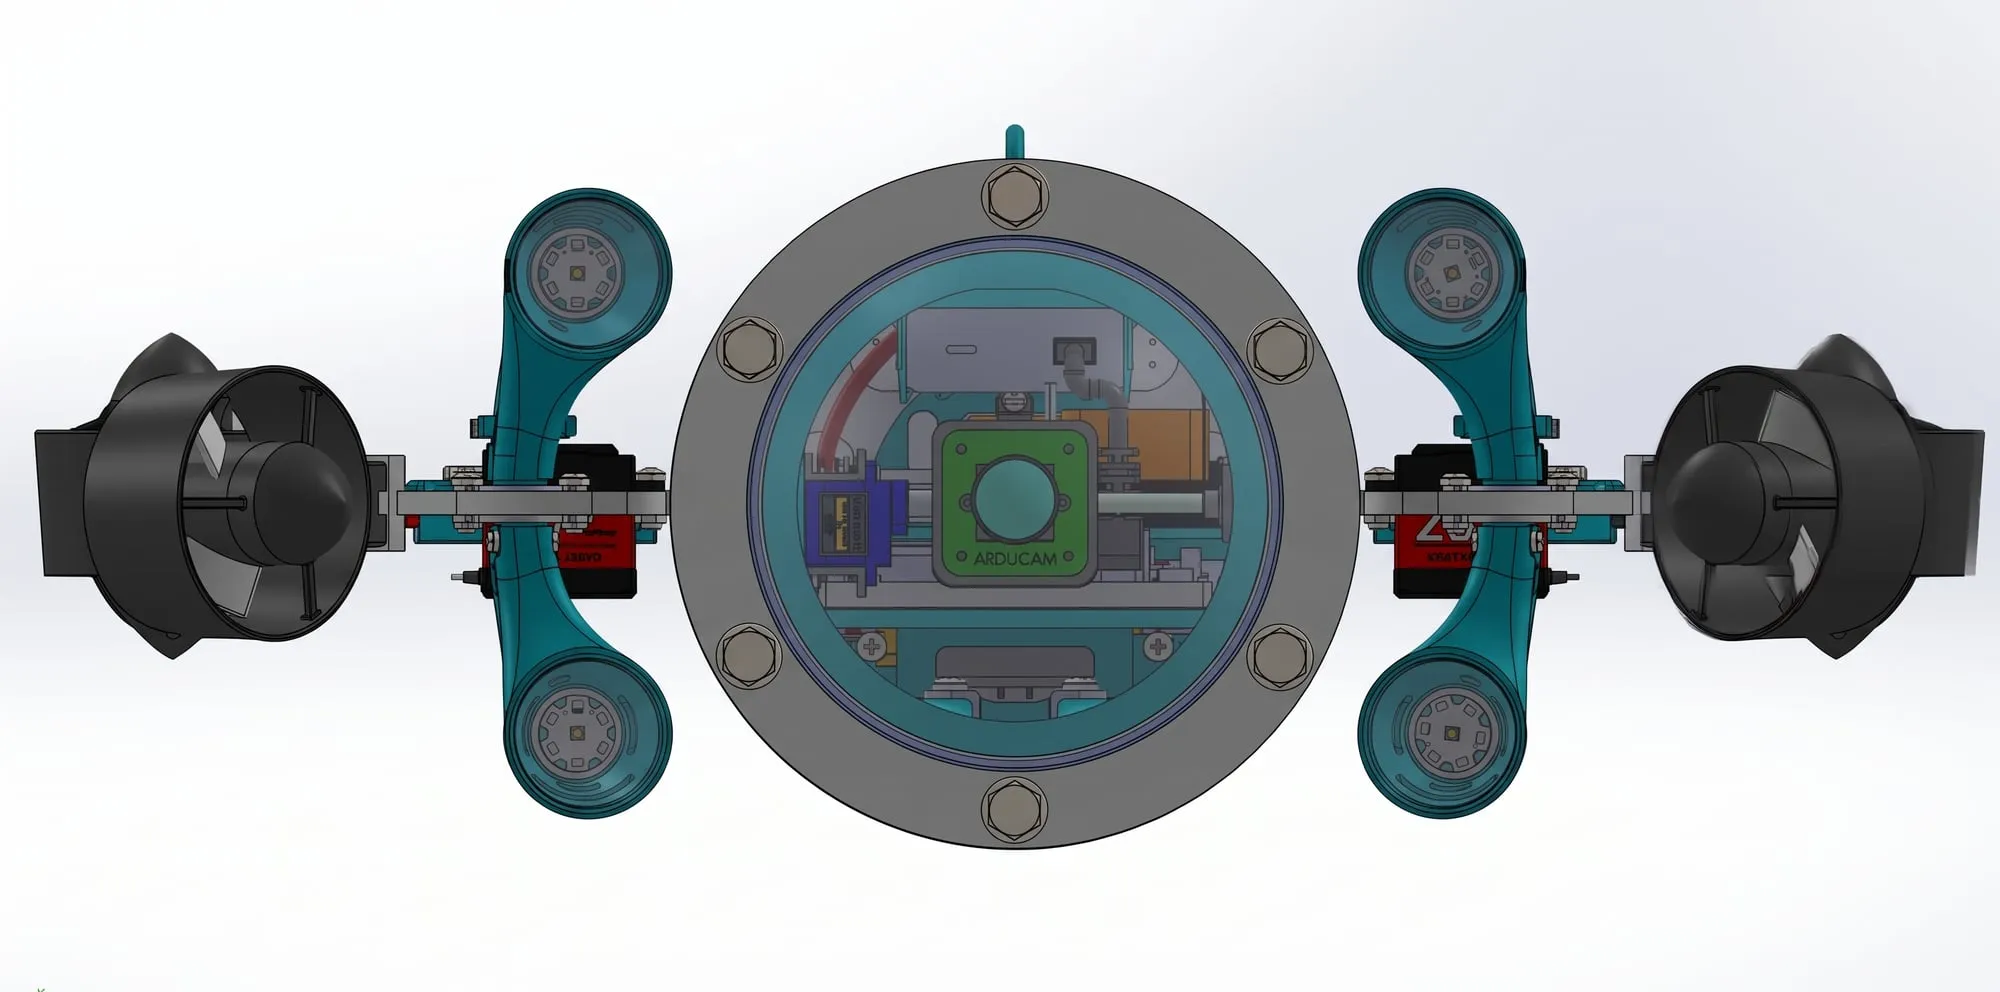
Ağırlık dağılımı
Ağır parçalar alçakta, yüzer süngerler üstte. Ağırlık merkezi SolidWorks'te hesaplandı.
Aracı yüzeyden
izleyen uygulama.
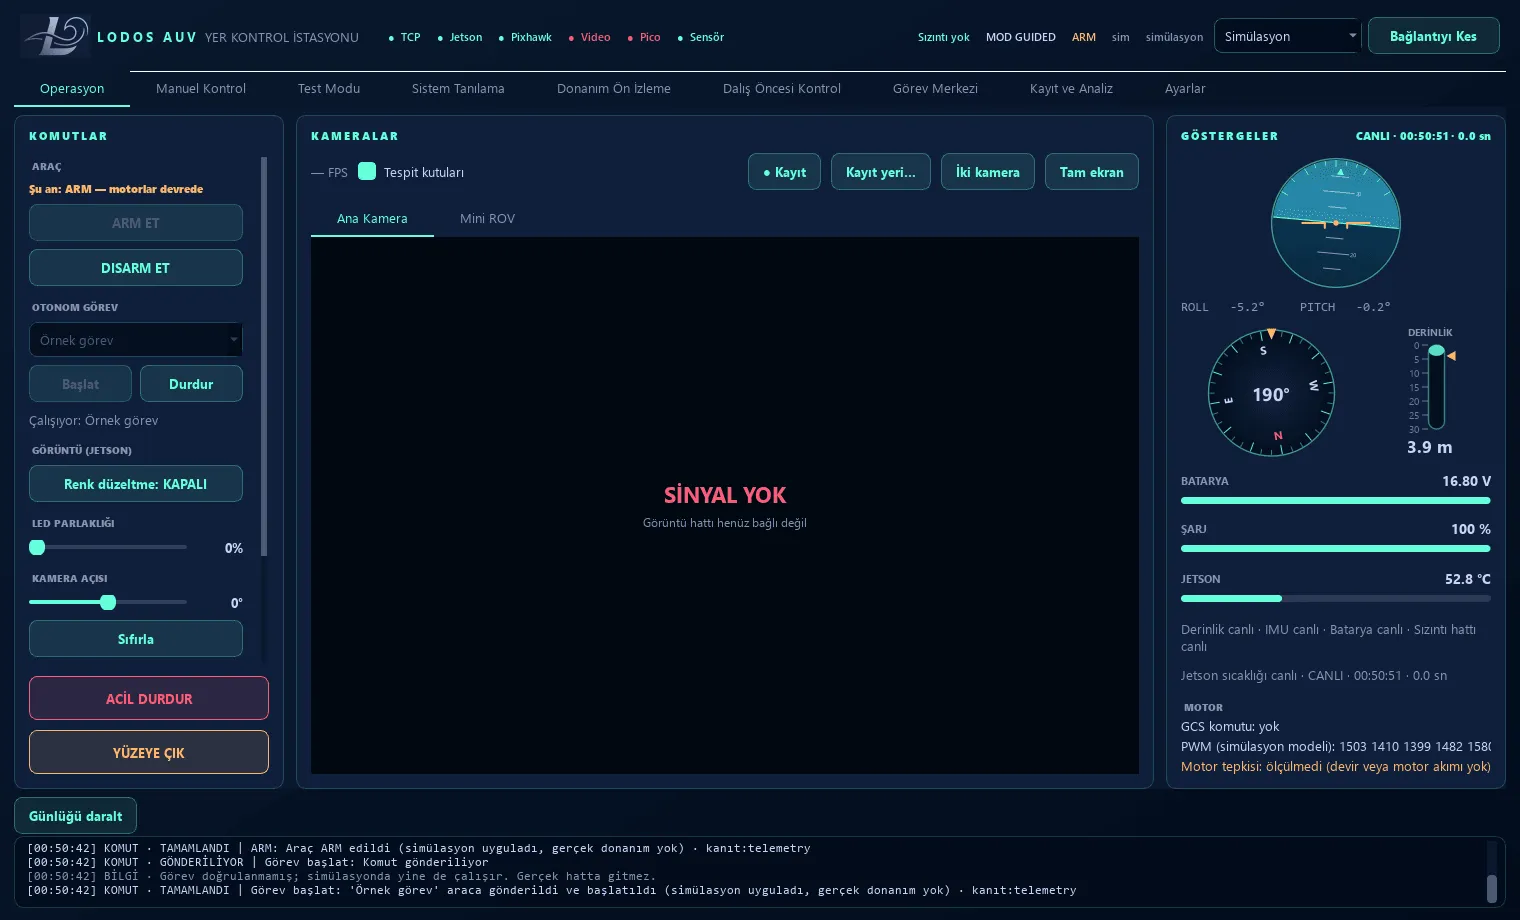
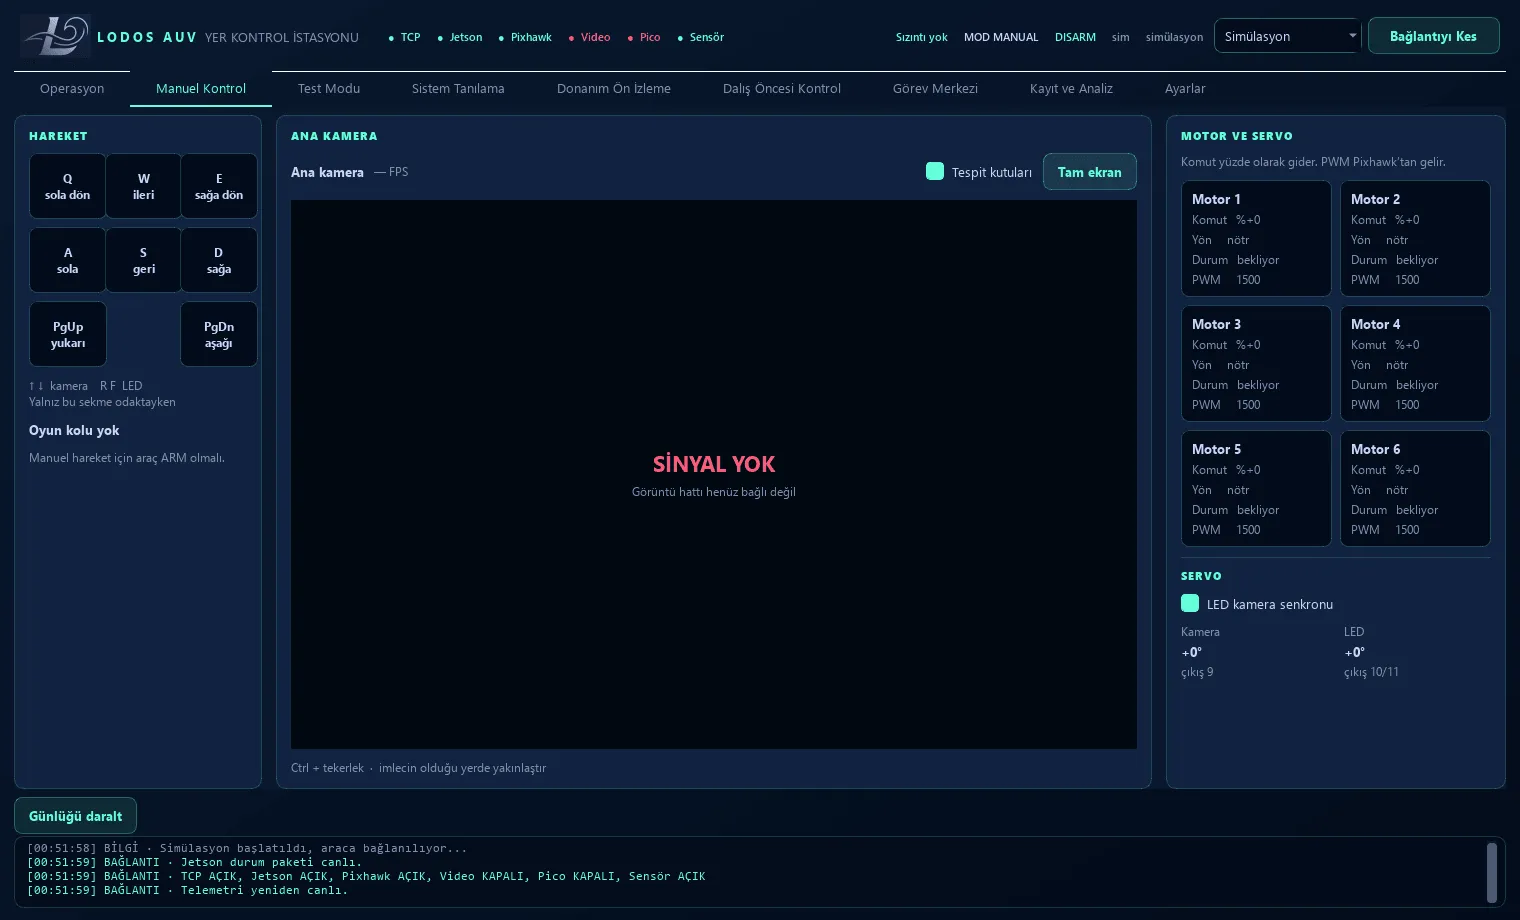
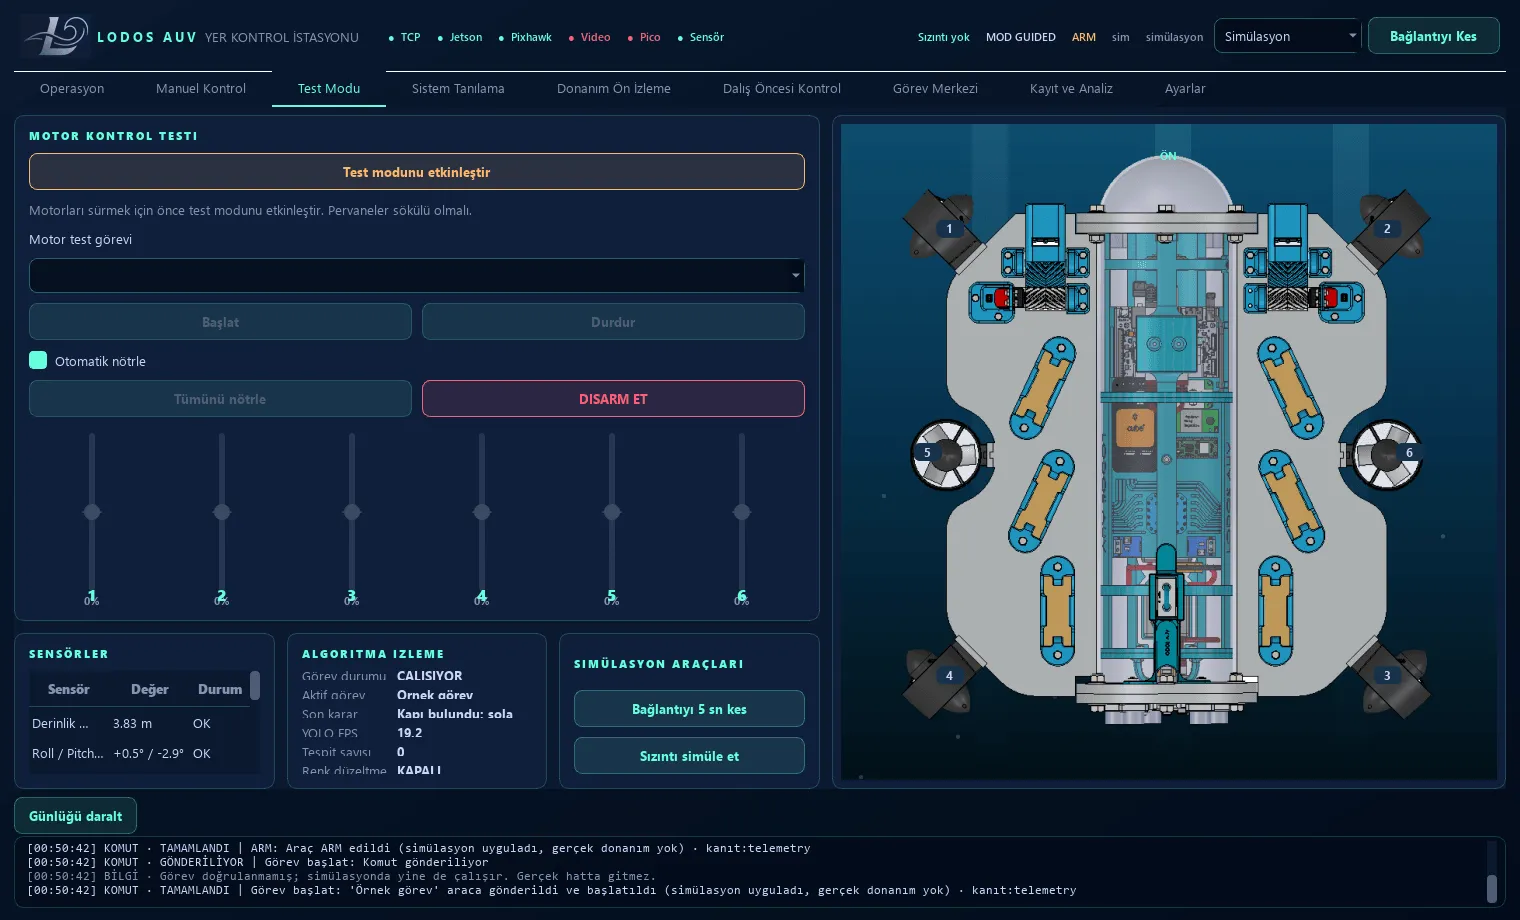
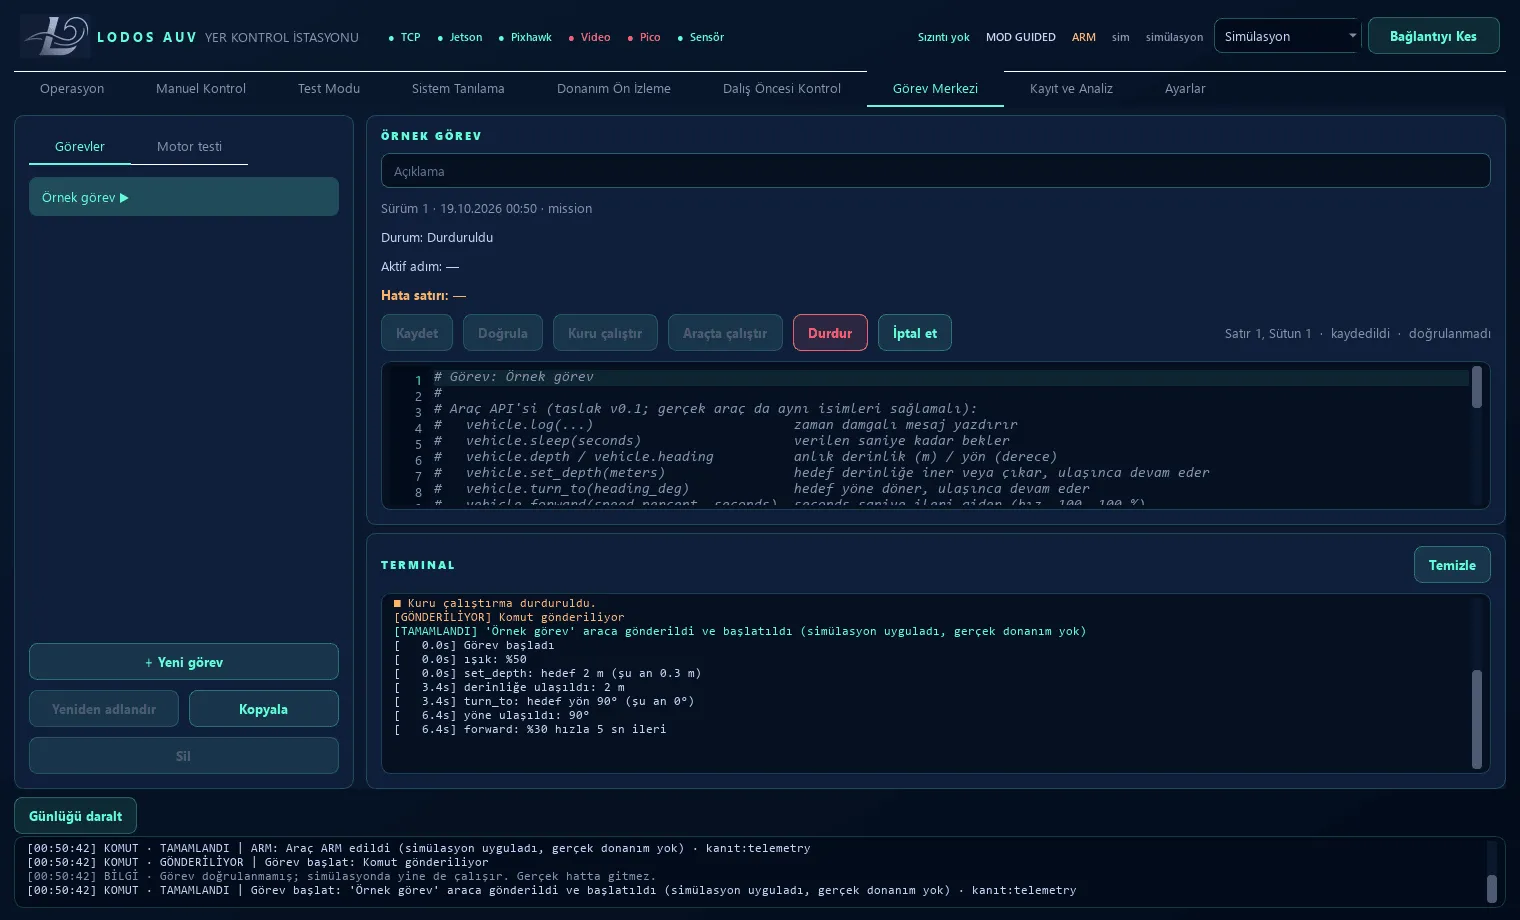
Kendi yazdığımız masaüstü uygulaması aracın bütün verisini canlı gösterir, dalış öncesi kontrolleri yapar ve otonom görevleri araca gönderir.
- 01
Operasyon
Kamera, derinlik, yön, batarya ve aracın anlık durumu tek ekranda.
- 02
Manuel kontrol
Aracı gamepad ya da klavyeyle elle sürme; her motorun çıkışı canlı görünür.
- 03
Motor testi
Test modunda her motor onaylı adımlarla tek tek denenir.
- 04
Görevler
Otonom görev betiklerini yazma, bilgisayarda deneme ve araca gönderme.
- 05
Donanım
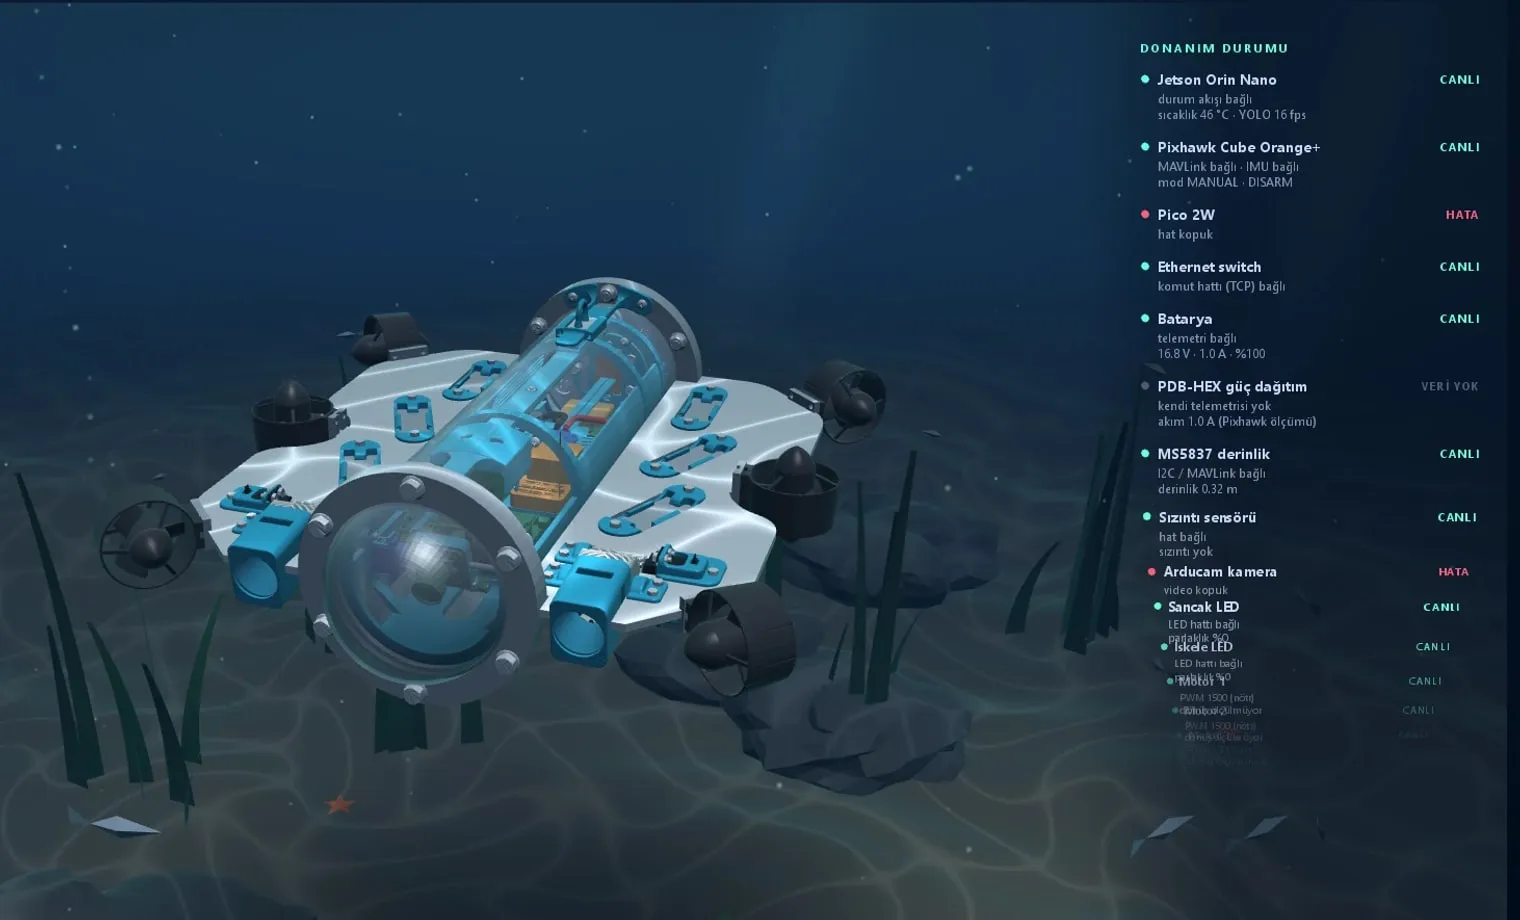
Aracın 3B modeli ve her bileşenin canlı durumu: hangisi bağlı, hangisi hata veriyor, tek bakışta.
- 06
Teşhis
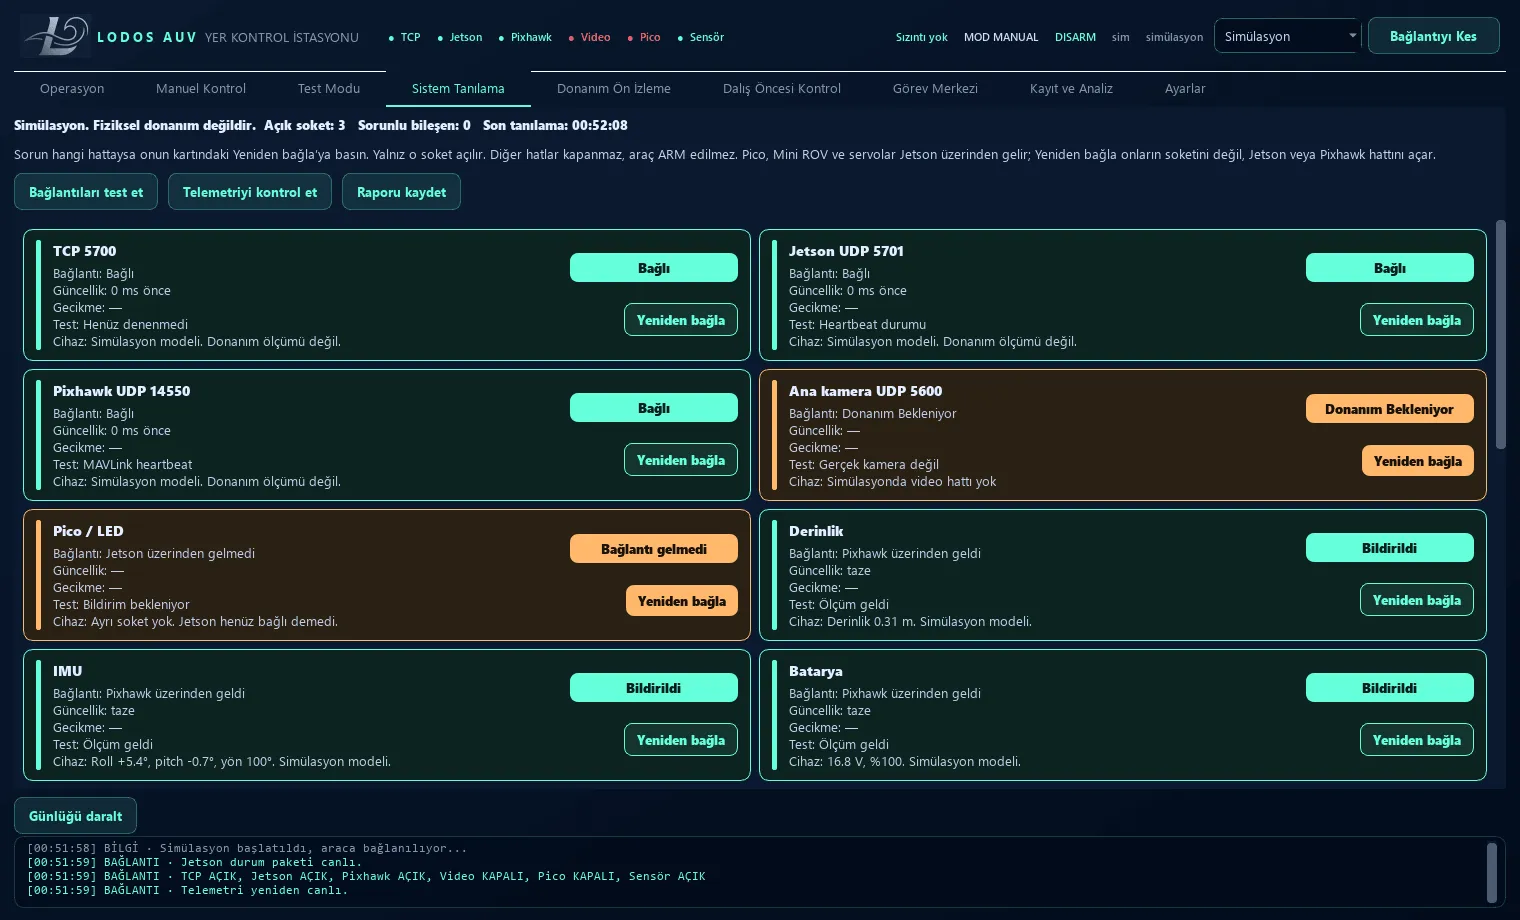
Bağlantıların, sensörlerin ve motorların sağlık durumu; sorun varsa ne yapılacağı.
- 07
Dalış öncesi
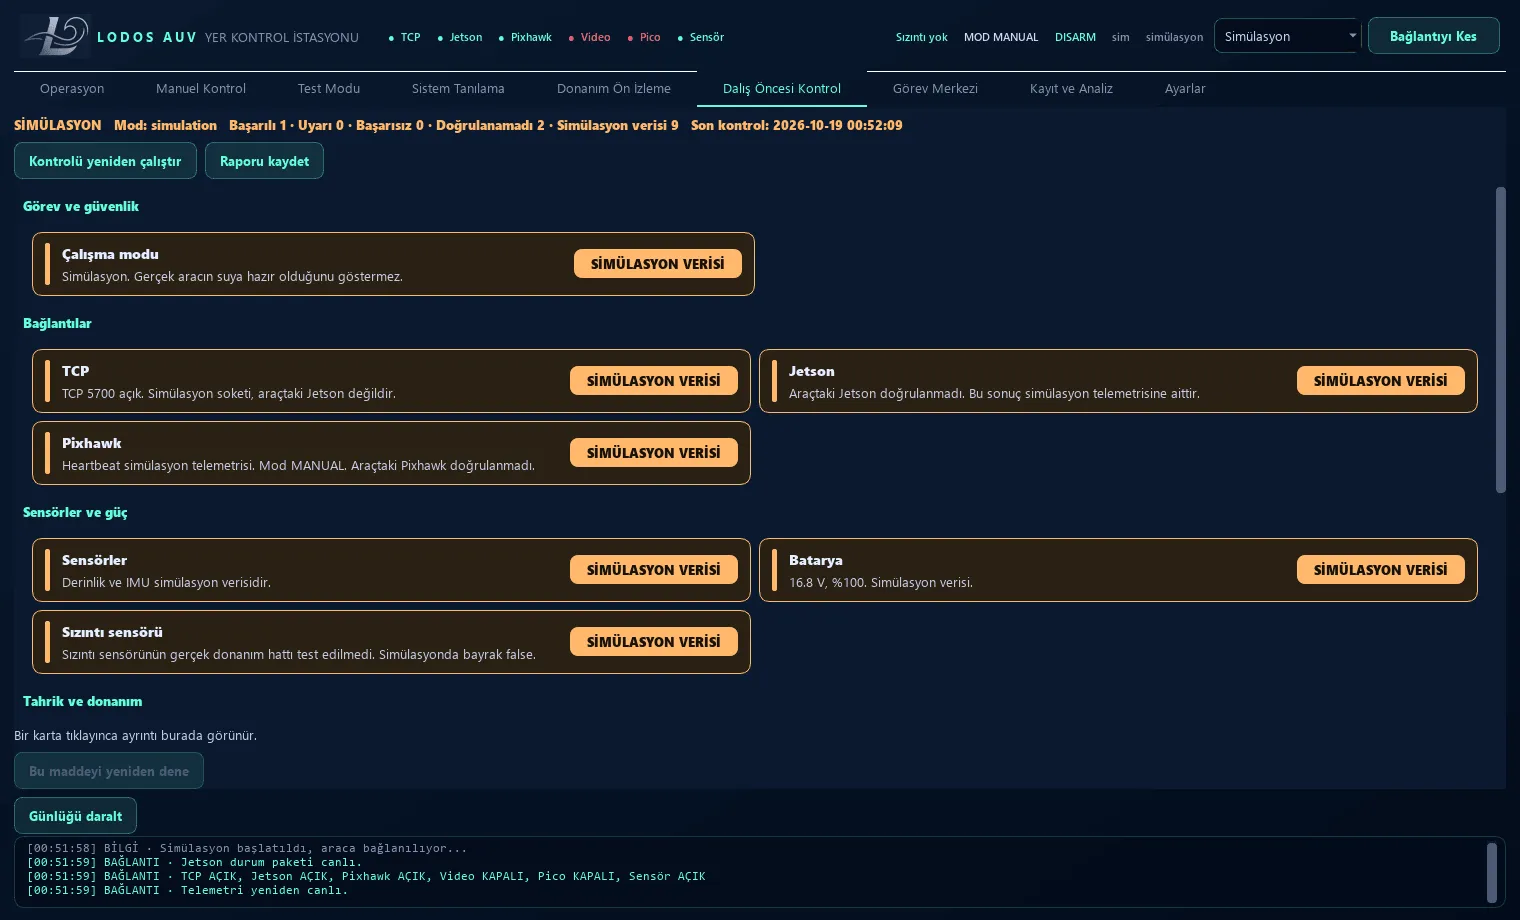
Suya inmeden önce her sistemin tek tek kontrol listesi.
- 08
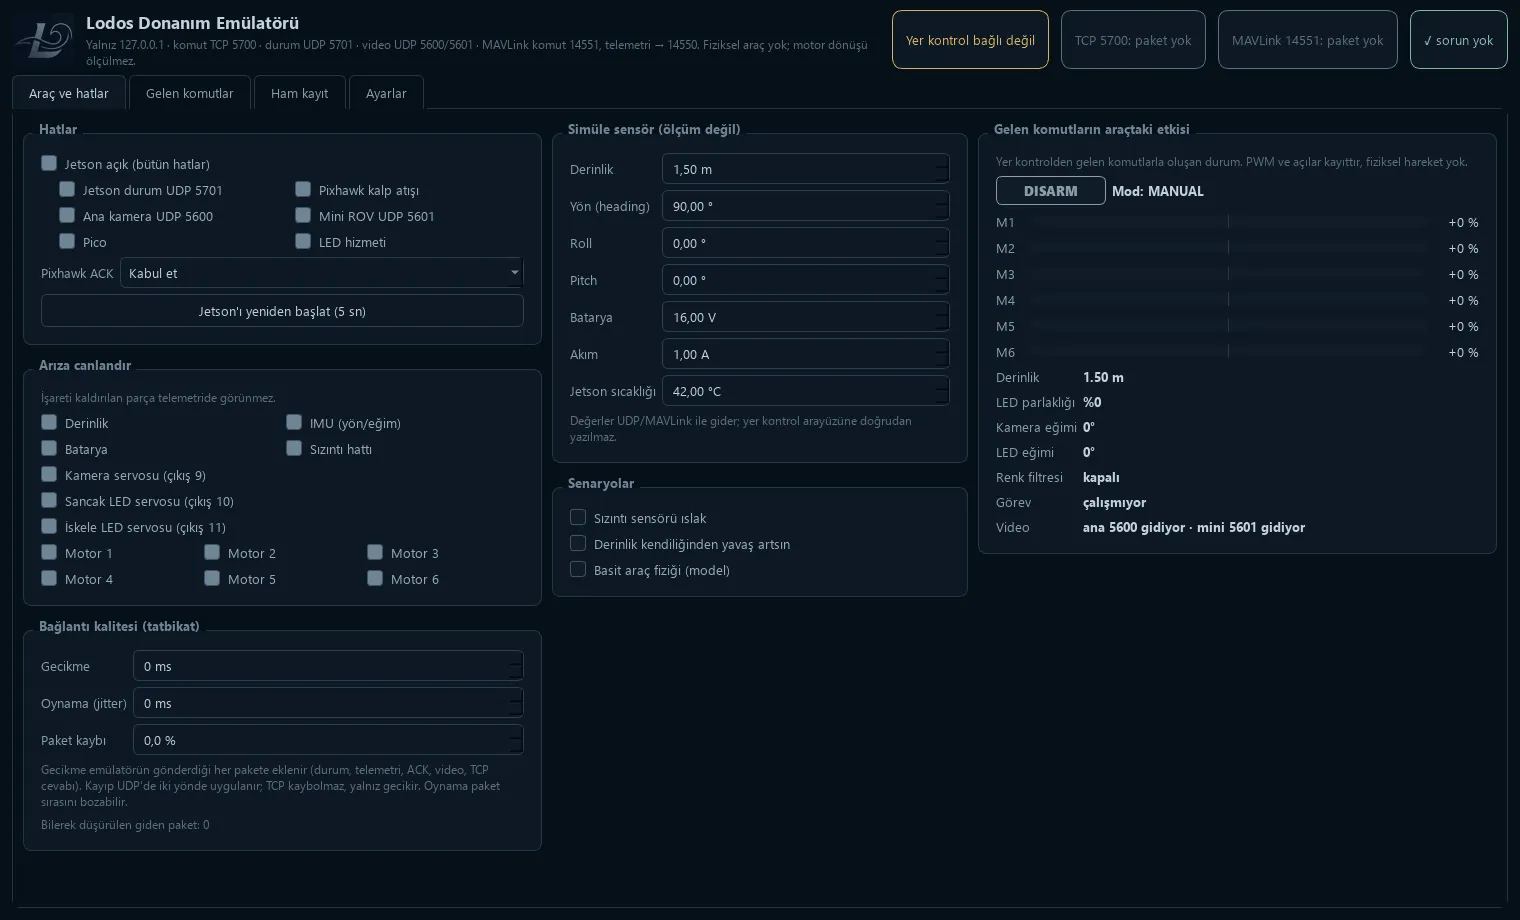
Donanım emülatörü
Araç yokken yazılımı denemek için ayrı bir program: Jetson, Pixhawk ve sensörleri taklit eder, arızaları ve bağlantı kopmalarını canlandırır.
Uygulama ekibe özel.
Yer kontrol istasyonu yalnızca takım üyelerine açık. Erişimi olan üyeler e-posta adresleriyle giriş yapıp indirebilir.
Ekip girişi · yakında